Das Problem, das die Automatisierung löst
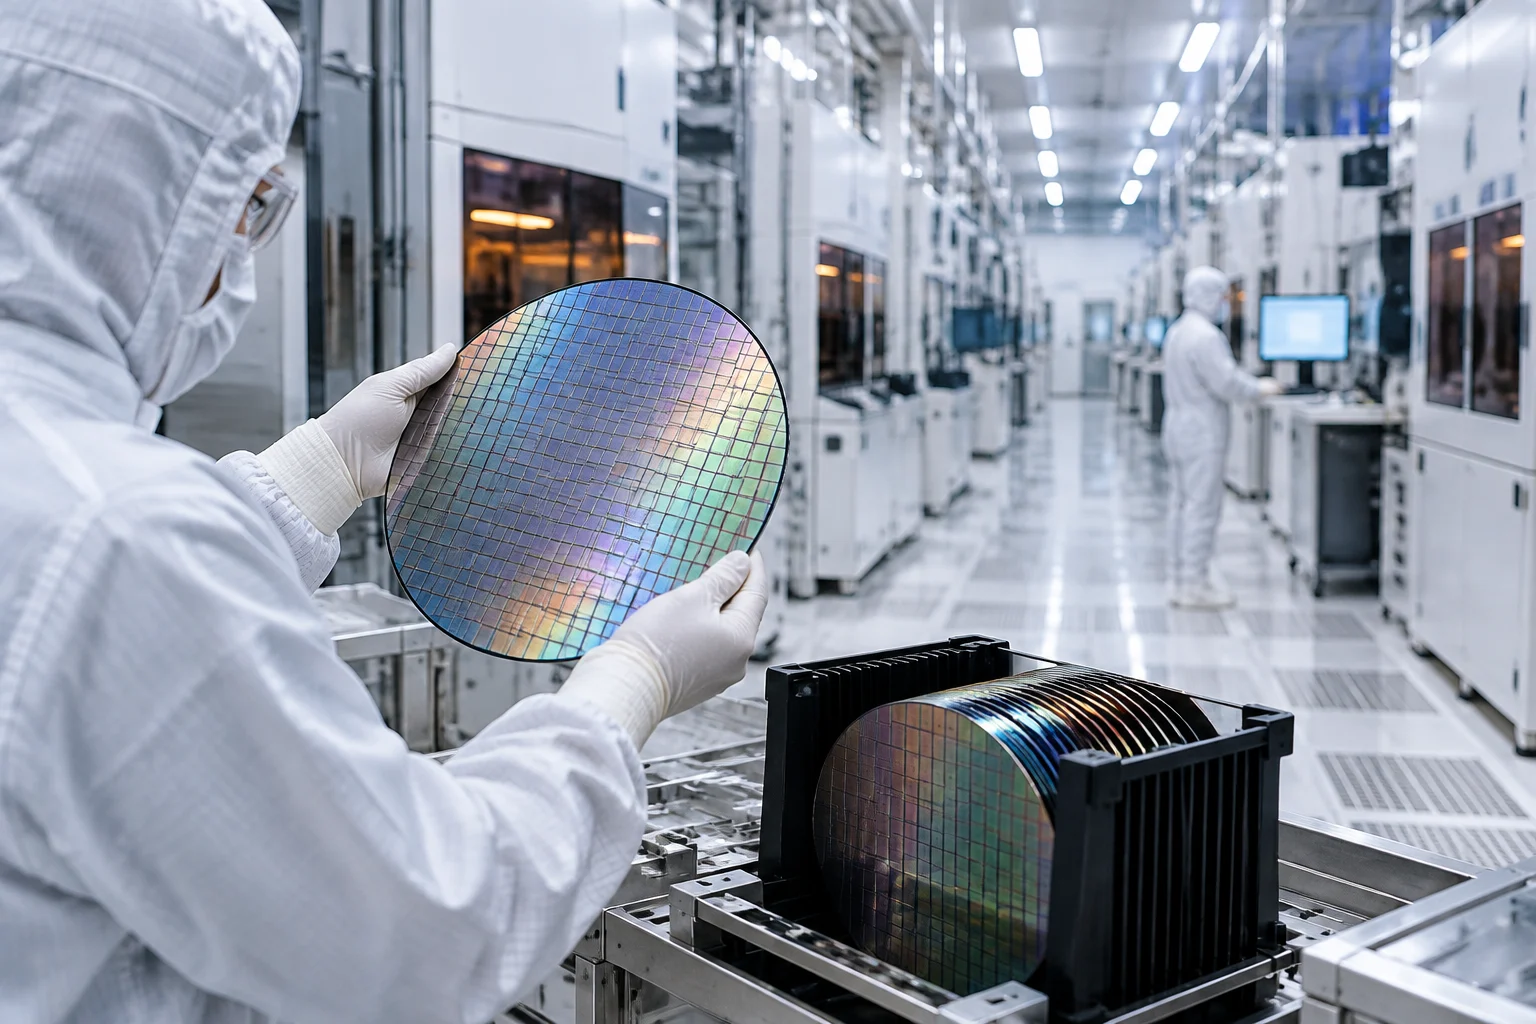
Die Halbleiterfertigung ist der anspruchsvollste Fertigungsprozess in Bezug auf Sauberkeit und Umweltschutz. Sie wird in isolierten Reinraumumgebungen durchgeführt, in denen Feuchtigkeit, Temperatur und Partikelkontamination innerhalb spezifischer Parameter überwacht und gesteuert werden. Einige Prozesse erfordern Ultra-Reinräume aufgrund der submikronischen Größe moderner Halbleiterbauelemente, bei denen kontaminierende Partikel von weniger als 10 nm bis zu mehr als 100 µm variieren können.
Das Aufrechterhalten dieser Bedingungen mit menschlichen Operatoren ist schwierig, und Automatisierungssysteme mit beweglichen Teilen sind ebenfalls Quellen der Kontamination. Eine Hauptmotivation für hochautomatisierte Fabriken ist der Ersatz von Menschen durch Roboter und andere Automatisierungssysteme in Reinraumbereichen. Die primäre technische Herausforderung besteht darin, die Anzahl der von den Robotern erzeugten Partikel zu minimieren und eine beschädigungsfreie Handhabung von Wafers und anderen Substraten zu gewährleisten.
Klassifizierung nach Betriebsumgebung
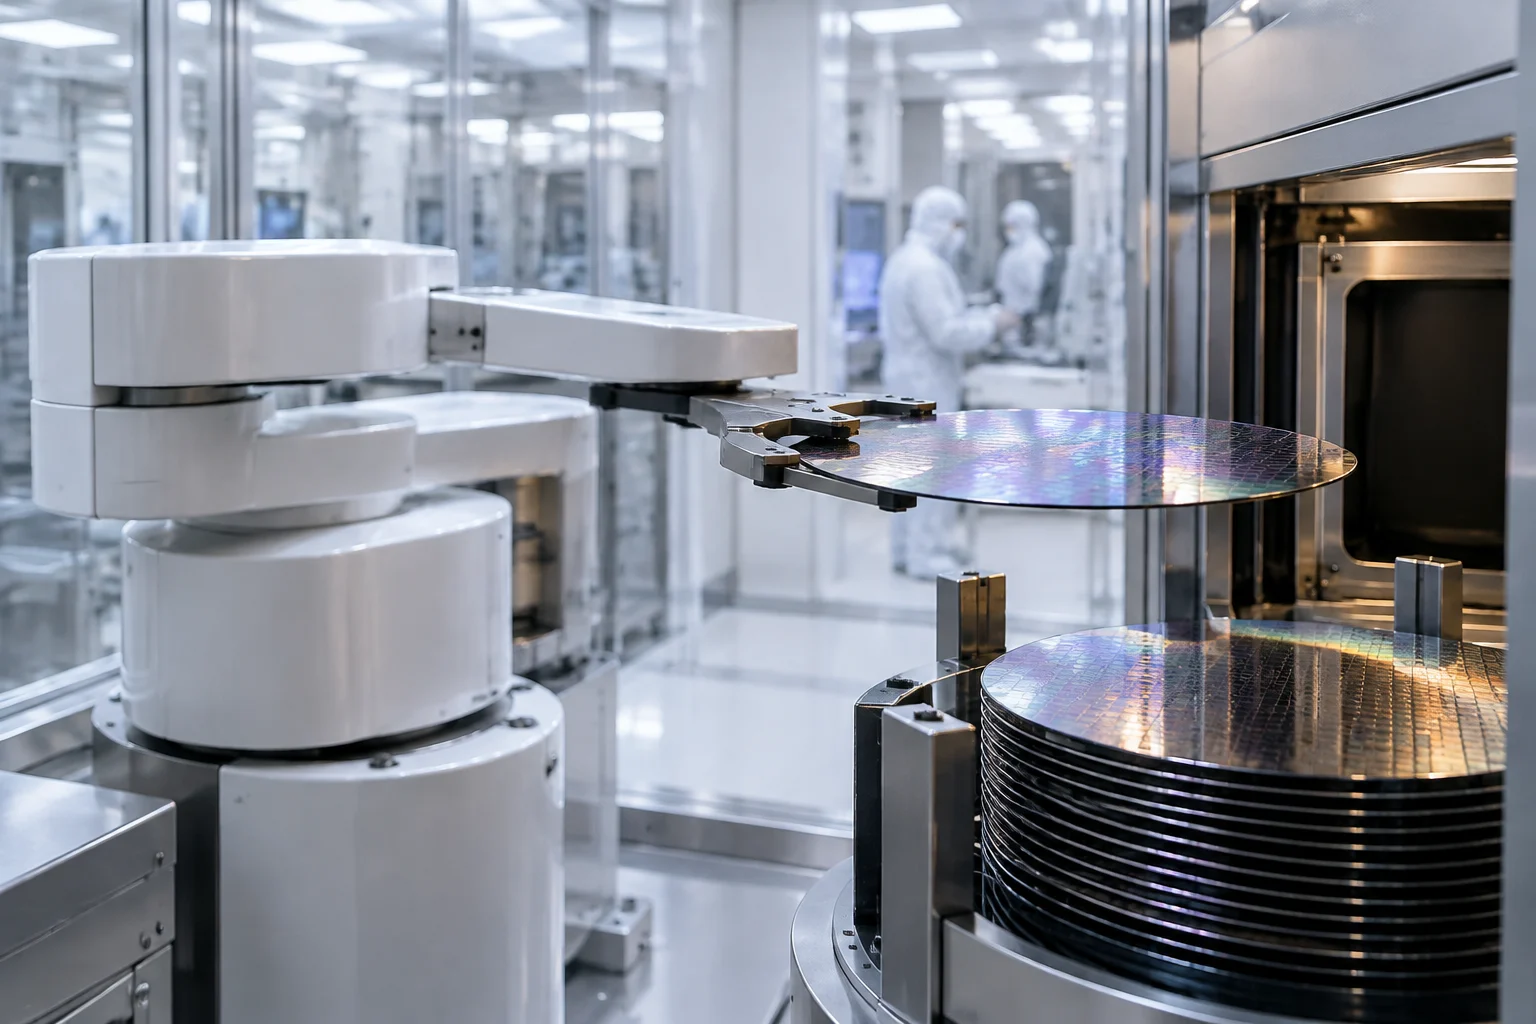
Die Betriebsumgebung hat den größten Einfluss auf das Design, die Materialien und die Leistung eines Wafer-Handling-Roboters. Roboter werden typischerweise in drei Haupttypen eingeteilt: EFEM-Roboter für Frontend-Module, Vakuum-Transfer-Roboter und atmosphärische Handhabungsroboter. Jeder ist für spezifische Bedingungen innerhalb der Produktionslinie konzipiert.
EFEM-Roboter arbeiten im atmosphärischen Frontend-Bereich der Halbleiterausrüstung. Sie übertragen Wafers zwischen Ladeports, Ausrichtern und OCR-Lesern, bevor die Wafers in die Prozesskammer einlaufen. Sie sind die Brücke zwischen der Fabrikautomatisierung und der Prozessausrüstung, optimiert für einen kontinuierlichen Hochleistungsbetrieb. Vakuum-Transfer-Roboter arbeiten innerhalb von Vakuum-Prozesskammern und Clustertools, wo Wafers zwischen mehreren Verarbeitungsmodulen bewegt werden, ohne atmosphärischer Kontamination ausgesetzt zu sein. Sie sind für PVD-, CVD-, Plasma-Ätz- und Vakuum-Metrologiegeräte konzipiert.
Atmosphärische Handhabungsroboter arbeiten außerhalb der Vakuumkammern in Standard-Reinraumumgebungen. Sie werden häufig für Wafer-Inspektion, Lagerung, Tests und Transport zwischen Prozessen verwendet. Ihre Vielseitigkeit macht sie ideal für eine breite Palette von Halbleiterfertigungs- und Advanced-Packaging-Anwendungen, einschließlich Pufferstationen und offene Kassetten-Handler.
Achskonfiguration und Flexibilität
Eine weitere wichtige Klassifizierungsmethode basiert auf der Anzahl der Achsen oder Freiheitsgrade des Roboters. Die Anzahl der Achsen bestimmt seine Flexibilität, seine Bewegungsfähigkeit und den zugänglichen Arbeitsraum. 3-Achsen-Roboter bieten eine grundlegende lineare und rotatorische Bewegung, die für relativ einfache Transferaufgaben geeignet ist, und bieten ein kompaktes mechanisches Design und niedrigere Kosten.
4-Achsen-Roboter sind die am häufigsten verwendete Konfiguration in der Halbleiterautomatisierung. Durch die Hinzufügung von Rotationsflexibilität bieten sie eine bessere Zugänglichkeit, ohne die Systemkomplexität signifikant zu erhöhen. Sie sind die bevorzugte Wahl in Fabriken, die mittlere bis hohe Leistungsanforderungen handhaben, und kombinieren hohe Präzision mit einfacherer Mechanik. Im Jahr 2024 stellten 4-Achsen-Roboter 30,2 % des Marktes für Wafer-Transfer-Roboter dar.
6-Achsen-Roboter bieten das höchste Maß an Flexibilität und können komplexe Positionen aus mehreren Orientierungen erreichen. Sie bieten eine große Arbeitshülle und die Fähigkeit, Hindernisse zu umgehen, und eignen sich für kundenspezifische Ausrüstungsdesigns und F&E-Plattformen. Allerdings erfordern sie eine anspruchsvollere Programmierung und Bewegungssteuerung als Konfigurationen mit weniger Achsen.
Designanforderungen für Reinräume
Reinraumtauglichkeit ist nicht nur ein Label, sondern das Ergebnis spezifischer Designentscheidungen. Für atmosphärische Roboter werden Materialien ausgewählt, um Partikelkontamination durch Kontakt, Reibung und Degassing zu reduzieren. Dies umfasst Edelstahl für kritische bewegliche Teile, Aluminiumlegierungen für strukturelle Komponenten und Kunststoffe oder Verbundwerkstoffe wie PEEK, PFA und PTFE für Teile, die sich biegen oder mit Substraten in Kontakt kommen.
Der Antriebsstrang des Roboters ist eine wichtige Partikelquelle während der Bewegung. Designrichtlinien umfassen das Halten aller beweglichen Teile unter dem Substrat, die Minimierung der Anzahl beweglicher Teile und die Evakuierung der erzeugten Partikel. Die Verwendung von Reinraum-kompatiblen Schmierstoffen wird empfohlen, die chemisch stabil, ungiftig und mit niedrigem Dampfdruck sind, um die Partikelezeugung und das Degassing zu minimieren.
Für Vakuumroboter umfassen die Herausforderungen die Bereitstellung der spezifizierten Sauberkeit und der Vakuumintegrität in einem Vakuum-Clustertool. Das Hauptziel besteht darin, die Verwendung von Materialien zu minimieren, die bei oder über dem spezifizierten Vakuumdruck degassen. Dynamische Vakuumbarrieren, die Bewegung von der Atmosphäre in den Vakuumraum übertragen, verwenden Technologien wie magnetische Antriebe, Membranen und magnetische Kupplungen. Die Kosten dieser Barrieren können je nach spezifiziertem Vakuumdruck und Anzahl der in den Vakuumraum übertragenen Bewegungachsen erheblich sein.
Fabrikintegration und Vibrationskontrolle
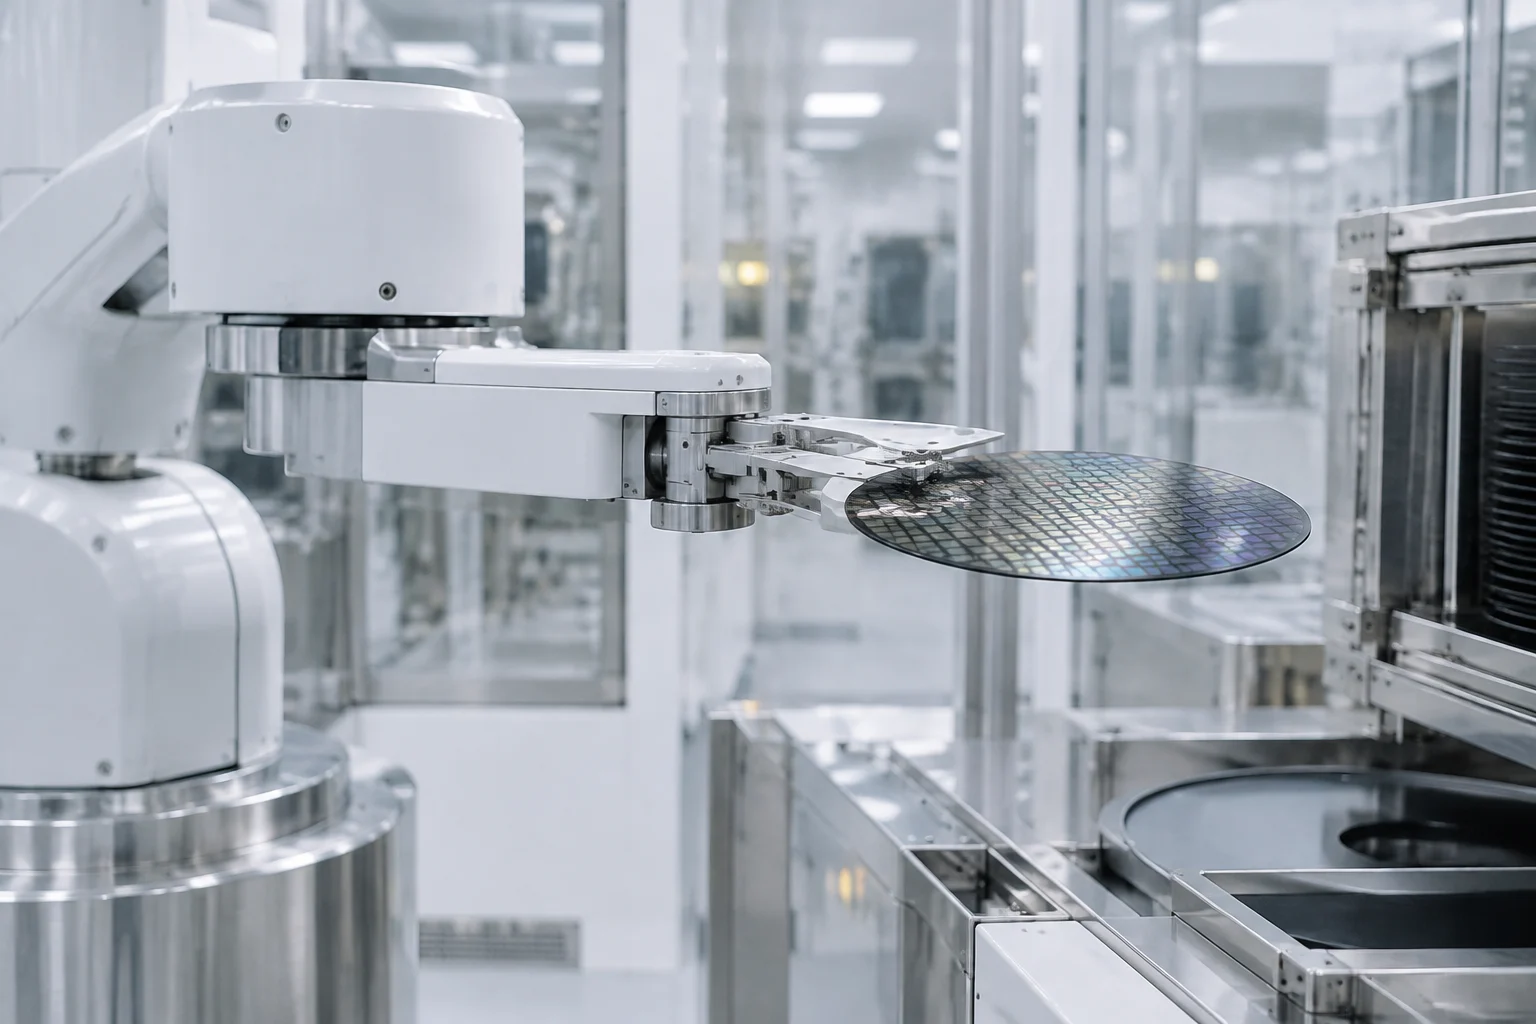
Der Wafer-Handling-Roboter dient als zentrales Element des Wafer-Transfersystems, wobei seine Betriebsgeschwindigkeit und Bewegungspräzision einen direkten Einfluss sowohl auf die Leistung als auch auf die Produktivität der Waferverarbeitung ausüben. Mit dem Fortschritt der Halbleiterfertigung hin zu nanometergroßen Linienbreiten und erhöhter Leistung sind die variablen Steifigkeitsmerkmale der flexiblen Gelenke in Wafer-Handling-Robotern zu einer kritischen Herausforderung geworden.
Wafer-Transfersysteme müssen eine Hochgeschwindigkeitsbewegung auf Millisekundenebene und eine Positioniergenauigkeit auf Submikronenebene in Ultra-Reinräumen oder Vakuumumgebungen erreichen, um Waferkontamination oder mechanische Schäden durch Vibration zu vermeiden. Restvibration und nichtlineares dynamisches Verhalten schränken die weitere Leistungsverbesserung des Roboters ernsthaft ein. Die Identifizierung der dynamischen Steifigkeit der flexiblen Gelenke ist grundlegend, um die Bewegungsleistung des Systems zu gewährleisten und die Auswirkungen von Steifigkeitsvariationen auf die Systemvibrationen signifikant zu mildern.
Die Integration in Produktionssysteme ist ebenfalls entscheidend. Roboter müssen mit Prozessausrüstung interagieren, Belade- und Entladevorgänge durchführen und sich mit Fertigungssystemen abstimmen. Zum Beispiel integrieren sich EFEM-Roboter nahtlos mit FOUPs, Ladeports und Ausrichtern, optimiert für einen kontinuierlichen Hochleistungsbetrieb. Die Auswahl des geeigneten Roboters hängt von mehreren Ingenieursfaktoren ab, einschließlich der Betriebsumgebung, der Wafergröße und dem Trägertyp, dem Ausrüstungsdesign, der erforderlichen Leistung, der Positioniergenauigkeit und dem verfügbaren Installationsraum.
Grenzen und Bewertung der Automatisierung
Automatisierung ist keine universelle Lösung, die Leistungsverbesserungen in allen Anwendungen garantiert. Eine dokumentierte Anwendung beweist keine universellen Leistungsverbesserungen, da die Leistung von der spezifischen Integration mit der Prozessausrüstung und den Fabrikbedingungen abhängt. 6-Achsen-Roboter bieten beispielsweise eine außergewöhnliche Vielseitigkeit, erfordern jedoch auch eine anspruchsvollere Programmierung und Bewegungssteuerung, was die Systemkomplexität und die Integrationszeit erhöhen kann.
Um eine Installation zu bewerten, sollten Indikatoren wie Kontamination, Wiederholgenauigkeit, Transferzeiten und Verfügbarkeit unter vergleichbaren Bedingungen berücksichtigt werden. Die Reinraumkompatibilität, gemessen nach ISO-Klassen, ist ein Schlüsselfaktor. Im Jahr 2024 stellten ISO-Klasse-1-Reinraum-kompatible Roboter 40,9 % des Marktes dar, was die strenge Kontrolle der Kontamination in der fortgeschrittenen Halbleiterfertigung hervorhebt. Integrierte Robotersysteme eroberten 50,5 % des Marktanteils, da Fabriken nach größerer Automatisierung und Leistungseffizienz streben.
Der globale Markt für Halbleiter-Wafer-Transfer-Roboter erreichte 2,2 Milliarden US-Dollar im Jahr 2024 und soll bis 2034 auf etwa 5,35 Milliarden US-Dollar wachsen, mit einer CAGR von 9,3 % zwischen 2025 und 2034. Dieses Wachstum wird durch die steigende weltweite Nachfrage nach elektronischen Geräten, Miniaturisierung und fortgeschrittenen Chips angetrieben, die den Bedarf an Robotern zur präzisen Handhabung größerer Wafers erhöhen. Die Automatisierung der Waferhandhabung unterstützt höhere Ausbeuten, indem sie Waferbrüche und Defekte reduziert, und wirkt sich direkt auf die Effizienz und Qualität der Halbleiterfertigung aus.