O problema que a automação resolve
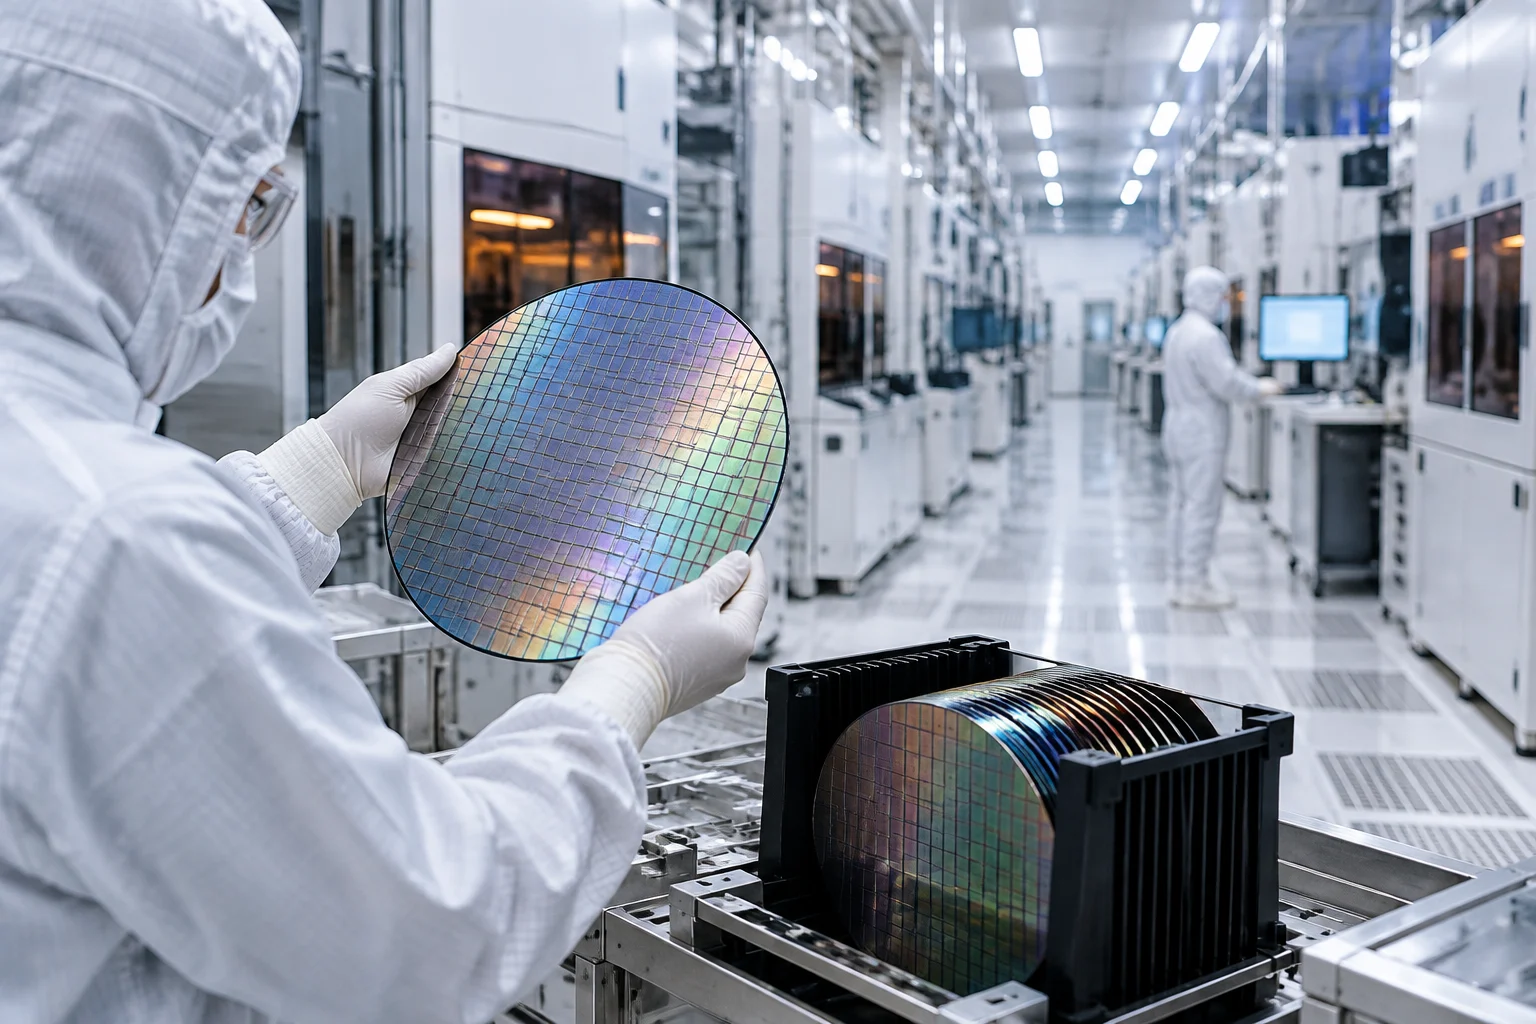
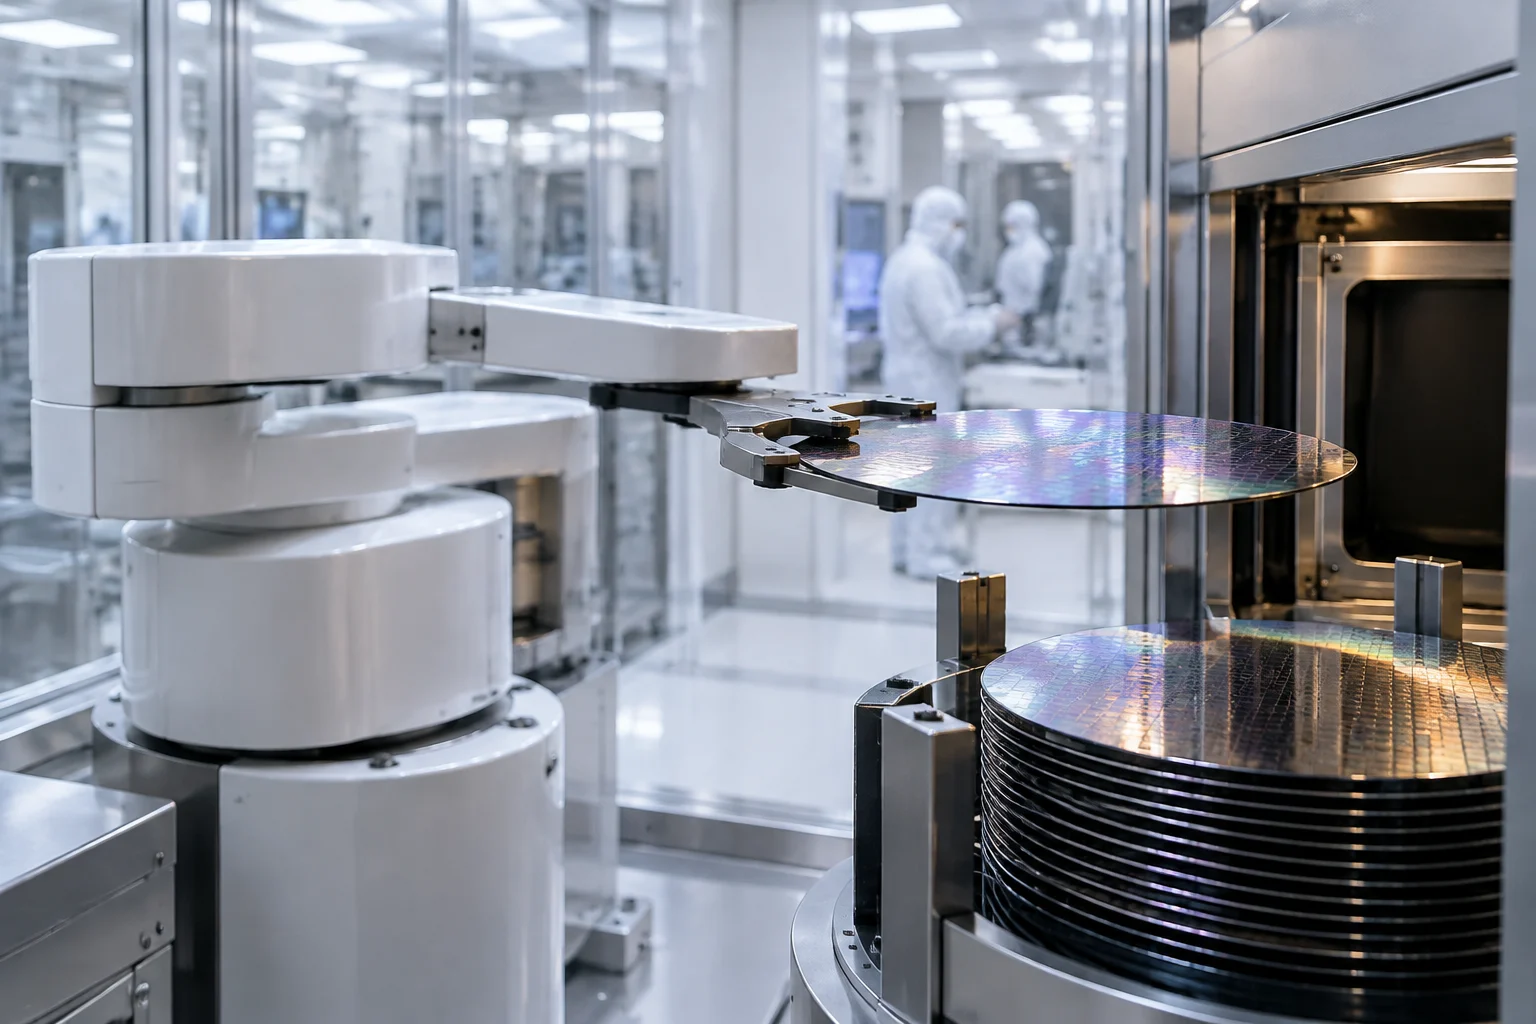
A fabricação de semicondutores é o processo de manufatura mais exigente em termos de limpeza e controle ambiental. É realizada em ambientes de sala limpa isolados onde a umidade, a temperatura e a contaminação por partículas são monitoradas e controladas dentro de parâmetros específicos. Alguns processos requerem ambientes ultralimpos devido ao tamanho submicrônico dos dispositivos semicondutores modernos, onde as partículas contaminantes podem variar de menos de 10 nm a mais de 100 µm.
Manter essas condições com operadores humanos é difícil, e os sistemas de automação com partes móveis também são fontes de contaminação. Uma motivação principal para as fábricas altamente automatizadas é a substituição de humanos por robôs e outros sistemas de automação nas áreas de sala limpa. O desafio técnico primário é minimizar o número de partículas geradas pelos robôs e fornecer um manuseio sem danos dos wafers e outros substratos.
Classificação por ambiente de operação
O ambiente de operação tem a maior influência no design, nos materiais e no desempenho de um robô de manipulação de wafers. Os robôs são tipicamente categorizados em três tipos principais: robôs EFEM para módulos de frente, robôs de transferência em vácuo e robôs de manipulação atmosférica. Cada um é projetado para condições específicas dentro da linha de produção.
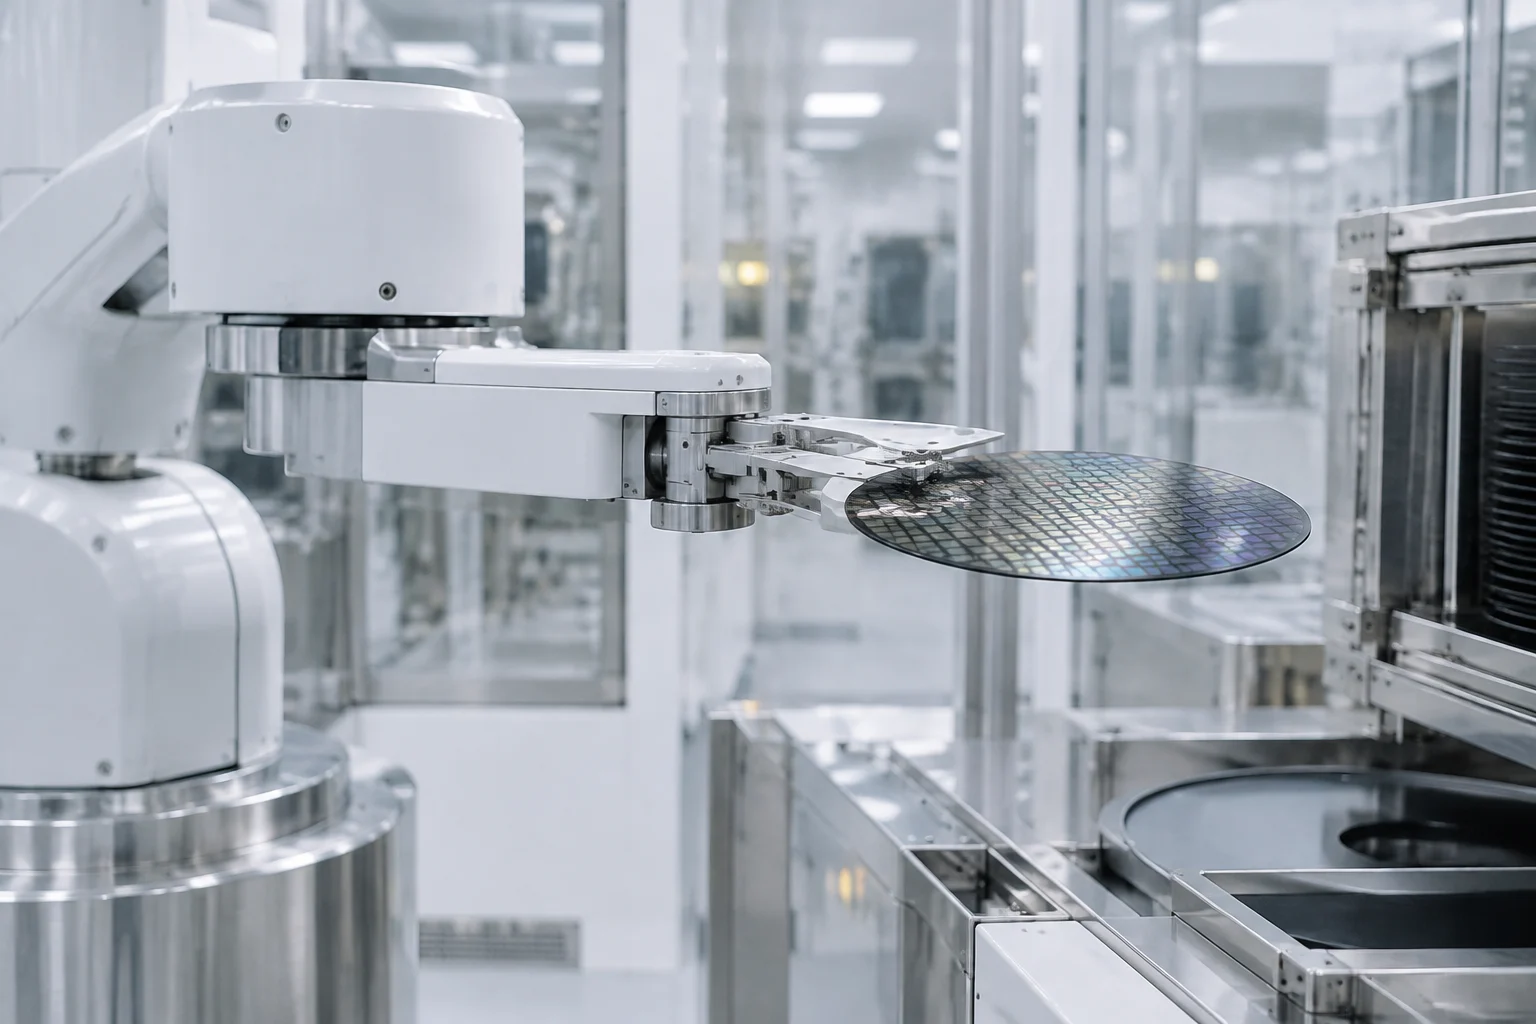
Os robôs EFEM operam na seção de frente à pressão atmosférica do equipamento semicondutor. Transferem wafers entre portas de carga, alinhadores e leitores OCR antes de os wafers entrarem na câmara de processo. São a ponte entre a automação da fábrica e o equipamento de processo, otimizados para uma operação contínua de alto desempenho. Os robôs de transferência em vácuo operam dentro de câmaras de processo em vácuo e ferramentas de cluster, onde os wafers são movidos entre múltiplos módulos de processamento sem exposição à contaminação atmosférica. São projetados para sistemas PVD, CVD, gravação por plasma e equipamentos de metrologia em vácuo.
Os robôs de manipulação atmosférica operam fora das câmaras de vácuo em ambientes de sala limpa padrão. São comumente usados para inspeção de wafers, armazenamento, testes e transporte entre processos. Sua versatilidade os torna ideais para uma ampla gama de aplicações de fabricação de semicondutores e empacotamento avançado, incluindo estações de buffer e manipuladores de cassetes abertos.
Configuração de eixos e flexibilidade
Outro método importante de classificação baseia-se no número de eixos ou graus de liberdade do robô. O número de eixos determina sua flexibilidade, capacidade de movimento e espaço de trabalho acessível. Robôs de 3 eixos fornecem um movimento linear e rotacional básico adequado para tarefas de transferência relativamente simples, oferecendo um design mecânico compacto e um custo mais baixo.
Os robôs de 4 eixos são a configuração mais comumente utilizada na automação de semicondutores. Ao adicionar flexibilidade rotacional, oferecem uma maior acessibilidade sem aumentar significativamente a complexidade do sistema. São a escolha preferida em fábricas que lidam com requisitos de desempenho médio a alto, combinando alta precisão com mecânica mais simples. Em 2024, os robôs de 4 eixos representaram 30,2% do mercado de robôs de transferência de wafers.
Os robôs de 6 eixos fornecem o maior nível de flexibilidade e podem alcançar posições complexas a partir de múltiplas orientações. Oferecem uma envolvente de trabalho grande e a capacidade de evitar obstáculos, sendo adequados para designs de equipamentos personalizados e plataformas de pesquisa e desenvolvimento. No entanto, requerem programação e controle de movimento mais sofisticados do que as configurações de menor número de eixos.
Comparação de configurações de eixos em robôs de manipulação de wafers
Resumo das características principais e participação de mercado das configurações de eixos mais comuns em 2024.
| 3 eixos | Básico, compacto, baixo custo |
|---|---|
| 4 eixos | Mais comum, 30,2% do mercado |
| 6 eixos | Alta flexibilidade, complexidade elevada |
Os dados de participação de mercado referem-se especificamente ao segmento de robôs de transferência de wafers em 2024.
Requisitos de design para salas limpas
Ser apto para sala limpa não é apenas um rótulo, mas o resultado de decisões de design específicas. Para os robôs atmosféricos, os materiais são escolhidos para reduzir a contaminação por partículas de contato, atrito e desgasificação. Isso inclui aço inoxidável para partes móveis críticas, ligas de alumínio para componentes estruturais e plásticos ou compostos como PEEK, PFA e PTFE para partes que se flexionam ou entram em contato com substratos.
O sistema de transmissão do robô é uma fonte importante de partículas durante o movimento. As diretrizes de design incluem manter todas as partes móveis abaixo do substrato, minimizar o número de partes móveis e evacuar as partículas geradas. Recomenda-se o uso de lubrificantes compatíveis com salas limpas, que são quimicamente estáveis, não tóxicos e têm baixa pressão de vapor para minimizar a geração de partículas e a desgasificação.
Para os robôs de vácuo, os desafios incluem a provisão da limpeza especificada e a integridade do vácuo em uma ferramenta de cluster em vácuo. O objetivo principal é minimizar o uso de materiais que desgasificam a ou acima da pressão de vácuo especificada. As barreiras de vácuo dinâmicas, que transferem o movimento da atmosfera ao vácuo, utilizam tecnologias como transmissões magnéticas, flanges e acoplamentos magnéticos. O custo dessas barreiras pode ser significativo dependendo da pressão de vácuo especificada e do número de eixos de movimento transferidos ao vácuo.
Integração na fábrica e controle de vibrações
O robô de manipulação de wafers serve como o componente pivotal do sistema de transferência de wafers, onde sua velocidade operacional e precisão de movimento exercem uma influência direta tanto no desempenho quanto na produtividade do processamento de wafers. Com o avanço da fabricação de semicondutores para larguras de linha em escala nanométrica e desempenho aumentado, as características de rigidez variável das articulações flexíveis nos robôs de manipulação de wafers tornaram-se um desafio crítico.
Os sistemas de transferência de wafers precisam alcançar um movimento de alta velocidade em nível de milissegundos e uma precisão de posicionamento em nível submicrônico em ambientes ultralimpos ou de vácuo para evitar a contaminação do wafer ou o dano mecânico causado pela vibração. A vibração residual e o comportamento dinâmico não linear restringem seriamente a melhoria adicional do desempenho do robô. A identificação da rigidez dinâmica das articulações flexíveis é fundamental para garantir o desempenho de movimento do sistema e mitigar significativamente o impacto das variações de rigidez nas vibrações do sistema.
A integração com os sistemas de produção também é crucial. Os robôs devem interagir com equipamentos de processo, realizar o carregamento e descarregamento e coordenar-se com os sistemas de fabricação. Por exemplo, os robôs EFEM integram-se sem problemas com FOUPs, portas de carga e alinhadores, otimizados para uma operação contínua de alto desempenho. A seleção do robô adequado depende de vários fatores de engenharia, incluindo o ambiente de operação, o tamanho do wafer e o tipo de suporte, o design do equipamento, o desempenho requerido, a precisão de posicionamento e o espaço de instalação disponível.
Limites e avaliação da automação
A automação não é uma solução universal que garanta melhorias de desempenho em todas as aplicações. Uma aplicação documentada não prova melhorias universais de desempenho, pois o desempenho depende da integração específica com o equipamento de processo e das condições da fábrica. Os robôs de 6 eixos, por exemplo, oferecem uma versatilidade excepcional, mas também requerem programação e controle de movimento mais sofisticados, o que pode aumentar a complexidade do sistema e o tempo de integração.
Para avaliar uma instalação, devem ser considerados indicadores como a contaminação, a repetibilidade, os tempos de transferência e a disponibilidade sob condições comparáveis. A compatibilidade com a sala limpa, medida por classes ISO, é um fator-chave. Em 2024, os robôs compatíveis com salas limpas ISO Classe 1 representaram 40,9% do mercado, destacando o controle estrito da contaminação na fabricação avançada de semicondutores. Os sistemas robóticos integrados capturaram 50,5% da participação de mercado, pois as fábricas buscam uma maior automação e eficiência de desempenho.
O mercado global de robôs de transferência de wafers para semicondutores atingiu US$ 2,2 bilhões em 2024 e é previsto que cresça para aproximadamente US$ 5,35 bilhões até 2034, avançando a uma CAGR de 9,3% entre 2025 e 2034. Este crescimento é impulsionado pela crescente demanda global por dispositivos eletrônicos, a miniaturização e os chips avançados que aumentam a necessidade de robôs para manusear wafers maiores com precisão. A automação da manipulação de wafers apoia rendimentos mais altos reduzindo a quebra de wafers e os defeitos, impactando diretamente a eficiência e a qualidade da fabricação de semicondutores.