Il problema che risolve l'automazione
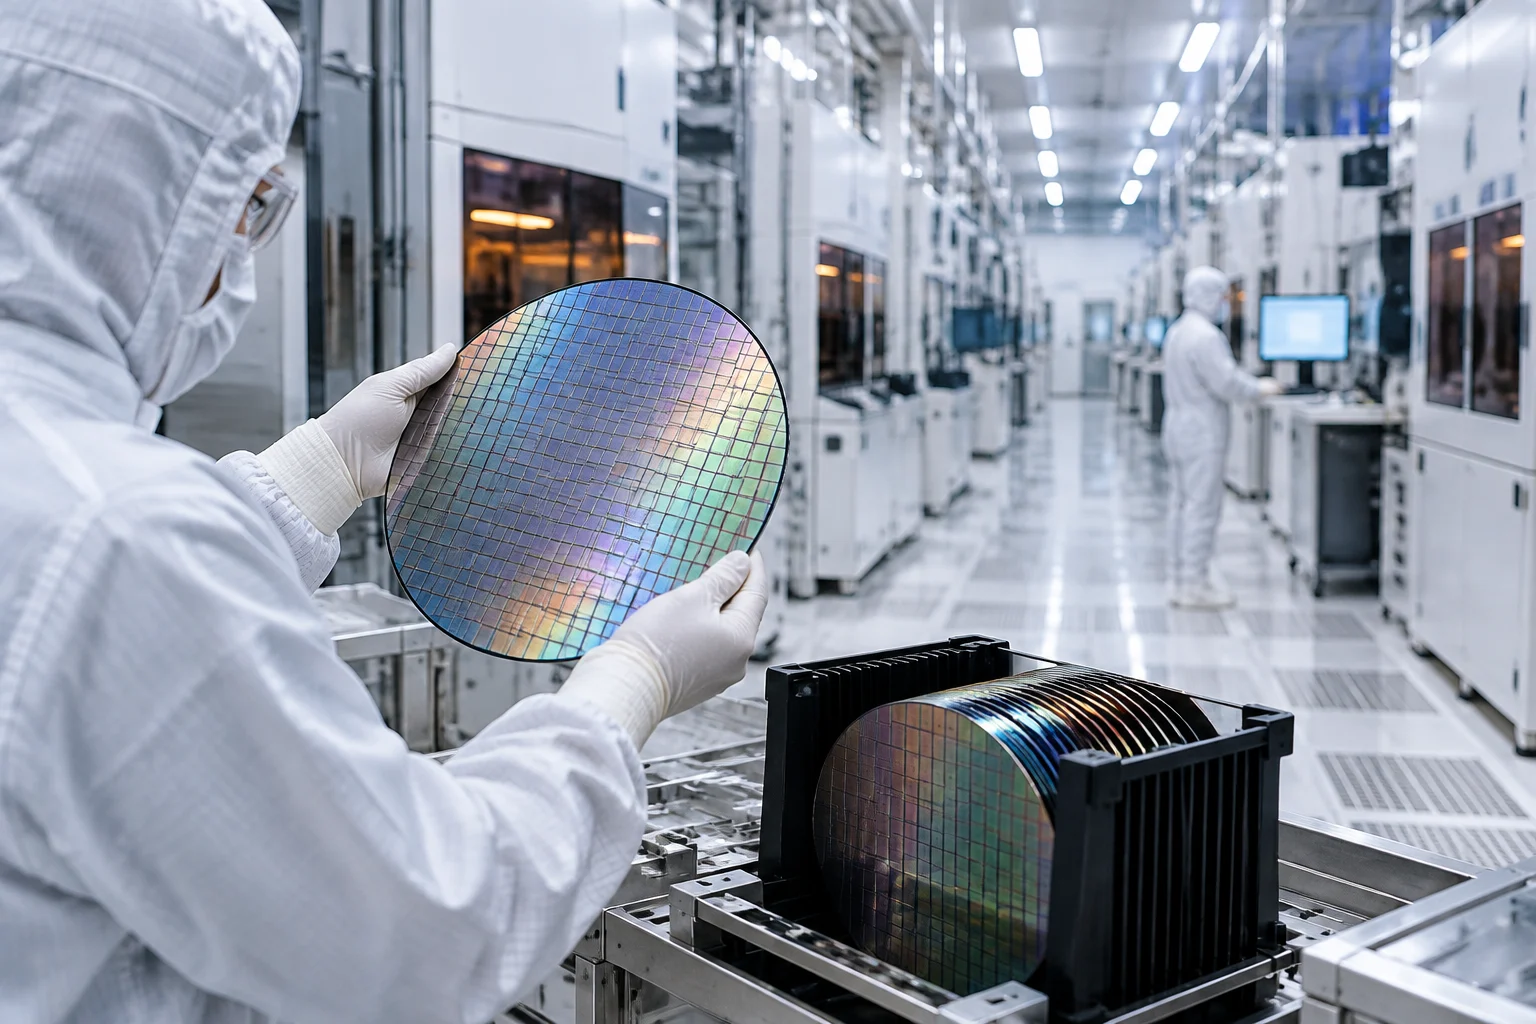
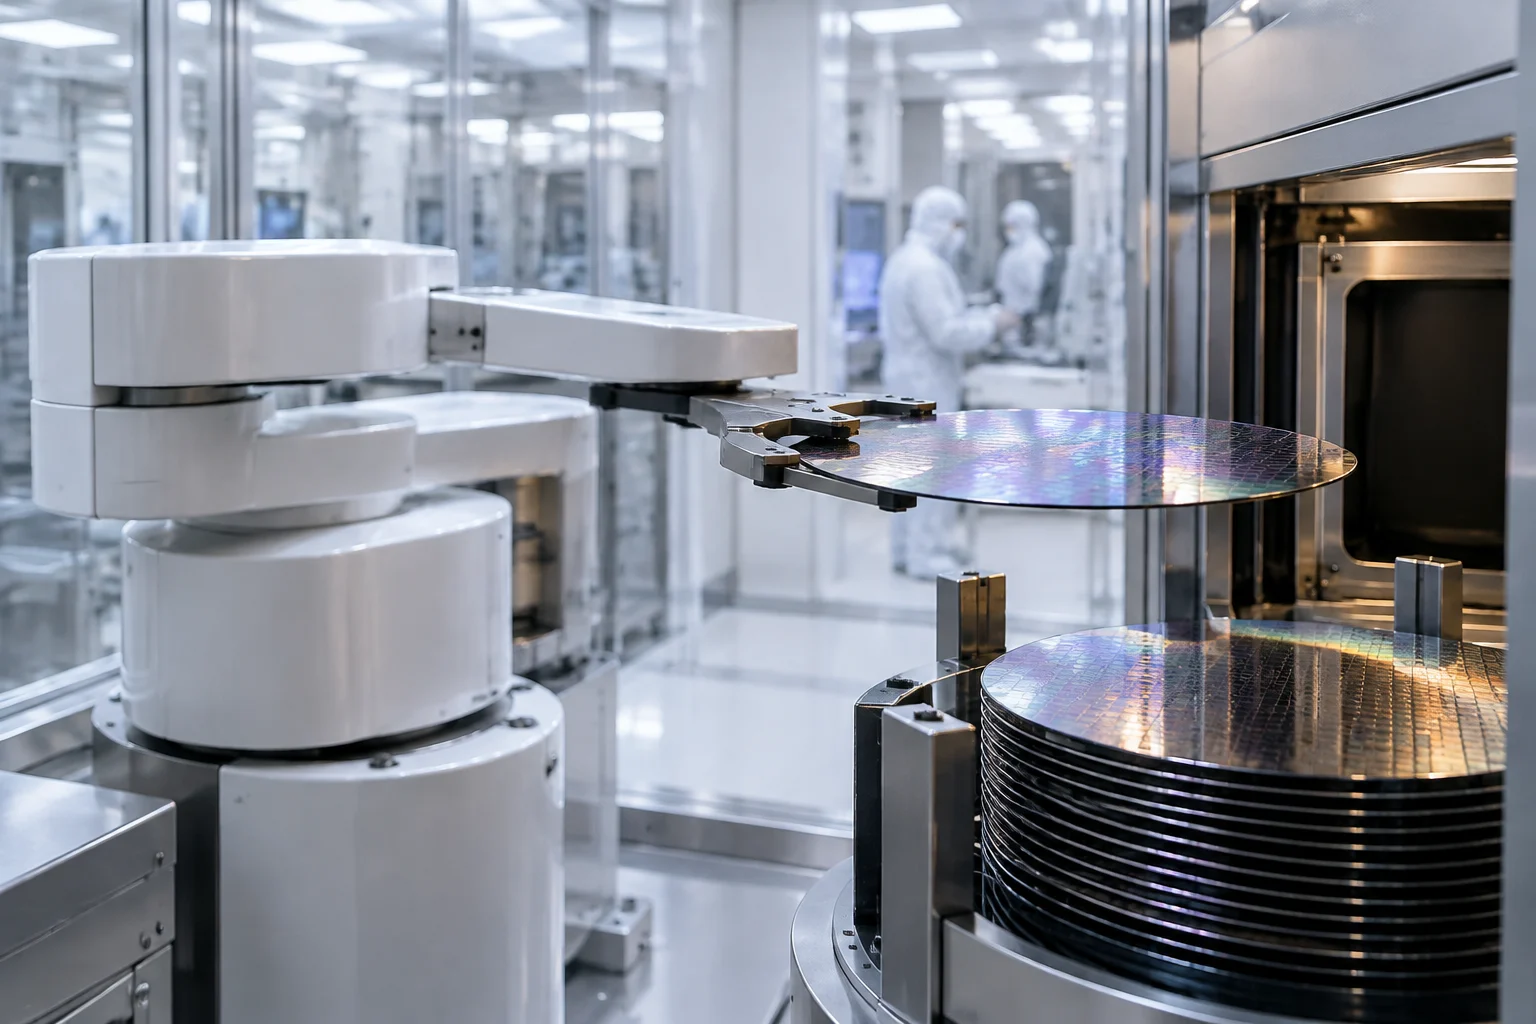
La produzione di semiconduttori è il processo di manifattura più esigente in termini di pulizia e controllo ambientale. Viene eseguita in ambienti di sala pulita isolati dove l'umidità, la temperatura e l'inquinamento da particelle sono monitorati e controllati entro parametri specifici. Alcuni processi richiedono ambienti ultra-puliti a causa delle dimensioni sub-microniche dei dispositivi a semiconduttore moderni, dove le particelle inquinanti possono variare da meno di 10 nm a più di 100 µm.
Mantenere queste condizioni con operatori umani è difficile, e i sistemi di automazione con parti mobili sono anche fonti di contaminazione. Una motivazione principale per le fabbriche altamente automatizzate è la sostituzione degli umani con robot e altri sistemi di automazione nelle aree di sala pulita. La sfida tecnica primaria è minimizzare il numero di particelle generate dai robot e fornire una movimentazione senza danni dei wafer e di altri substrati.
Classificazione per ambiente operativo
L'ambiente operativo ha la maggiore influenza sulla progettazione, sui materiali e sulle prestazioni di un robot di movimentazione dei wafer. I robot sono tipicamente classificati in tre tipi principali: robot EFEM per i moduli front-end, robot di trasferimento in vuoto e robot di movimentazione atmosferica. Ciascuno è progettato per condizioni specifiche all'interno della linea di produzione.
I robot EFEM operano nella sezione front-end a pressione atmosferica dell'attrezzatura a semiconduttore. Trasferiscono i wafer tra i porte di carico, gli allineatori e i lettori OCR prima che i wafer entrino nella camera di processo. Sono il ponte tra l'automazione della fabbrica e l'attrezzatura di processo, ottimizzati per un'operazione continua ad alte prestazioni. I robot di trasferimento in vuoto operano all'interno delle camere di processo in vuoto e degli strumenti a cluster, dove i wafer vengono spostati tra più moduli di elaborazione senza esposizione all'inquinamento atmosferico. Sono progettati per i sistemi PVD, CVD, incisione al plasma e attrezzature di metrologia in vuoto.
I robot di movimentazione atmosferica operano all'esterno delle camere a vuoto in ambienti di sala pulita standard. Sono comunemente utilizzati per l'ispezione dei wafer, lo stoccaggio, i test e il trasporto tra i processi. La loro versatilità li rende ideali per un'ampia gamma di applicazioni di produzione di semiconduttori e packaging avanzato, incluse le stazioni di buffer e i manipolatori di cassette aperte.
Dove operano i robot per wafer
Confronto testuale delle tre categorie in base all'ambiente e alla funzione di trasferimento.
| EFEM | Front-end atmosferico |
|---|---|
| Trasferimento in vuoto | Tra moduli di processo |
| Movimentazione atmosferica | Ispezione, stoccaggio e trasporto |
Le funzioni specifiche dipendono dalla configurazione dell'impianto e dell'attrezzatura.
Fonti e riferimenti1
Configurazione degli assi e flessibilità
Un altro metodo di classificazione importante si basa sul numero di assi o gradi di libertà del robot. Il numero di assi determina la sua flessibilità, la capacità di movimento e lo spazio di lavoro accessibile. I robot a 3 assi forniscono un movimento lineare e rotazionale di base adatto a compiti di trasferimento relativamente semplici, offrendo un design meccanico compatto e un costo più basso.
I robot a 4 assi sono la configurazione più comunemente utilizzata nell'automazione dei semiconduttori. Aggiungendo flessibilità rotazionale, offrono una maggiore accessibilità senza aumentare significativamente la complessità del sistema. Sono la scelta preferita nelle fabbriche che gestiscono requisiti di prestazioni medio-alti, combinando alta precisione con meccanica più semplice. Nel 2024, i robot a 4 assi rappresentavano il 30,2% del mercato dei robot di trasferimento dei wafer.
I robot a 6 assi forniscono il più alto livello di flessibilità e possono raggiungere posizioni complesse da più orientamenti. Offrono un'ampia envolvente di lavoro e la capacità di evitare gli ostacoli, rendendoli adatti a design di attrezzature personalizzati e piattaforme di ricerca e sviluppo. Tuttavia, richiedono programmazione e controllo del movimento più sofisticati rispetto alle configurazioni a minor numero di assi.
Requisiti di progettazione per le sale pulite
Essere idonei per la sala pulita non è solo un'etichetta, ma il risultato di decisioni di progettazione specifiche. Per i robot atmosferici, i materiali vengono scelti per ridurre l'inquinamento da particelle da contatto, attrito e degassamento. Questo include acciaio inossidabile per le parti mobili critiche, leghe di alluminio per i componenti strutturali e plastiche o compositi come PEEK, PFA e PTFE per le parti che si flettono o entrano in contatto con i substrati.
Il treno di trasmissione del robot è una fonte importante di particelle durante il movimento. Le linee guida di progettazione includono mantenere tutte le parti mobili sotto il substrato, minimizzare il numero di parti mobili e evacuare le particelle generate. Si raccomanda l'uso di lubrificanti compatibili con le sale pulite, che sono chimicamente stabili, non tossici e hanno bassa pressione di vapore per minimizzare la generazione di particelle e il degassamento.
Per i robot in vuoto, le sfide includono la fornitura della pulizia specificata e l'integrità del vuoto in uno strumento a cluster in vuoto. L'obiettivo principale è minimizzare l'uso di materiali che degassano a o sopra la pressione di vuoto specificata. Le barriere di vuoto dinamiche, che trasferiscono il movimento dall'atmosfera al vuoto, utilizzano tecnologie come trasmissioni magnetiche, soffietti e accoppiamenti magnetici. Il costo di queste barriere può essere significativo a seconda della pressione di vuoto specificata e del numero di assi di movimento trasferiti al vuoto.
Integrazione in fabbrica e controllo delle vibrazioni
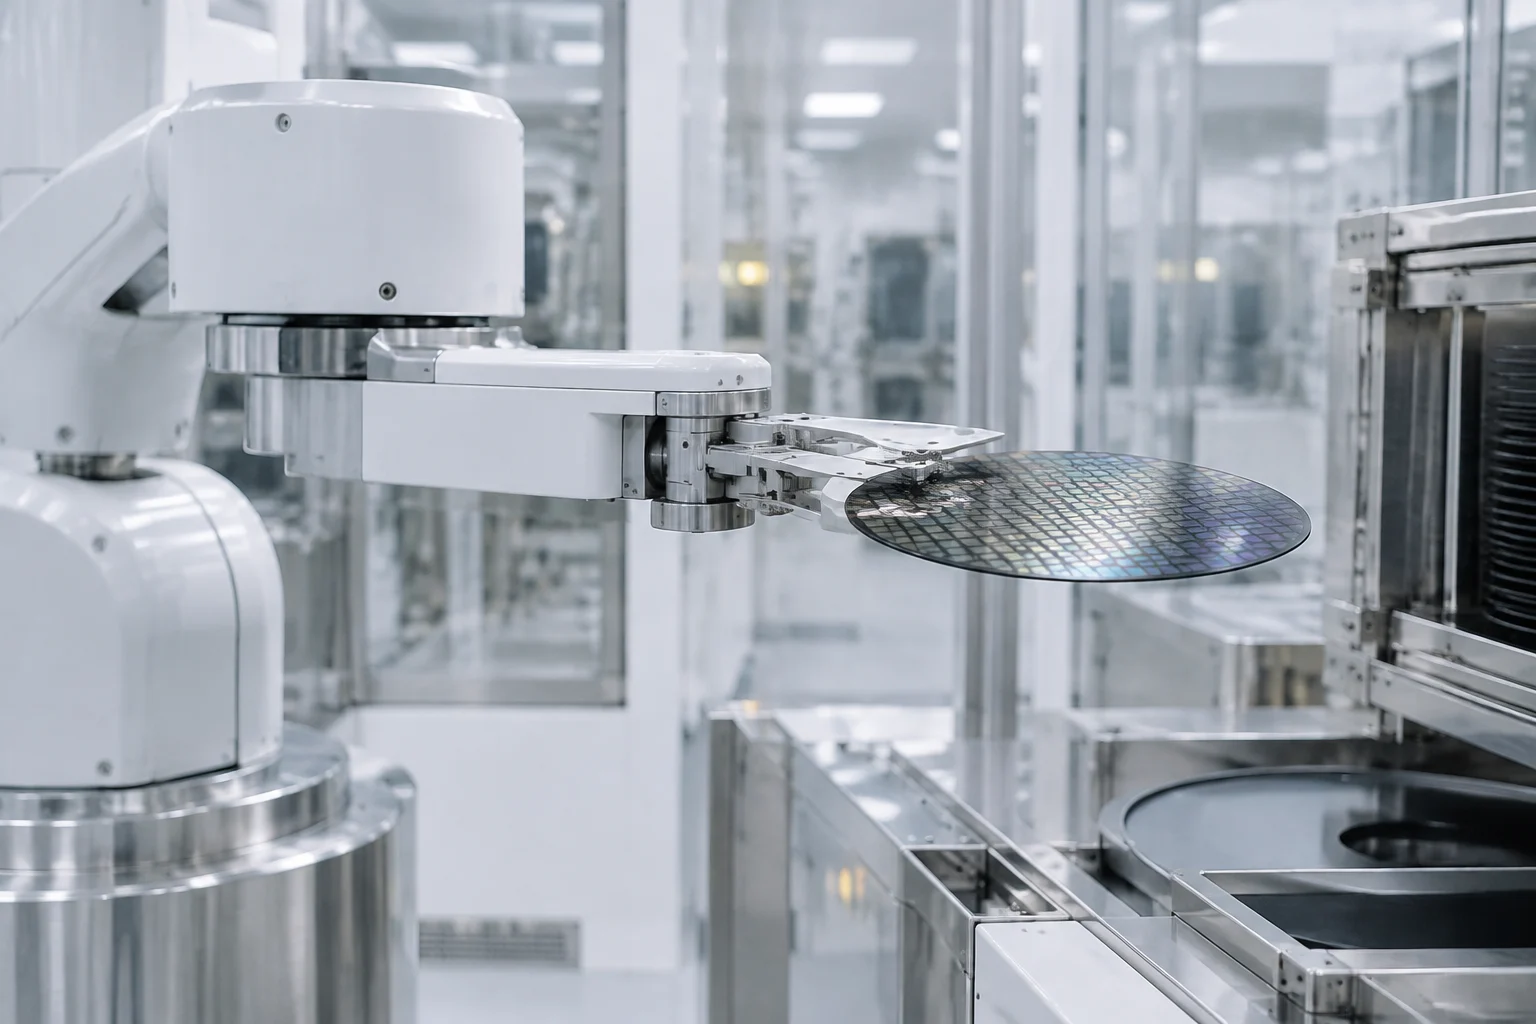
Il robot di movimentazione dei wafer funge da componente pivotale del sistema di trasferimento dei wafer, dove la sua velocità operativa e la precisione del movimento esercitano un'influenza diretta sia sulle prestazioni che sulla produttività dell'elaborazione dei wafer. Con l'avanzamento della produzione di semiconduttori verso larghezze di linea a scala nanometrica e prestazioni aumentate, le caratteristiche di rigidità variabile delle articolazioni flessibili nei robot di movimentazione dei wafer sono diventate una sfida critica.
I sistemi di trasferimento dei wafer devono raggiungere un movimento ad alta velocità a livello di millisecondi e una precisione di posizionamento a livello sub-micronico in ambienti ultra-puliti o in vuoto per evitare l'inquinamento del wafer o i danni meccanici causati dalla vibrazione. La vibrazione residua e il comportamento dinamico non lineare limitano seriamente il ulteriore miglioramento delle prestazioni del robot. L'identificazione della rigidità dinamica delle articolazioni flessibili è fondamentale per garantire le prestazioni di movimento del sistema e mitigare significativamente l'impatto delle variazioni di rigidità sulle vibrazioni del sistema.
L'integrazione con i sistemi di produzione è anche cruciale. I robot devono interagire con le attrezzature di processo, eseguire il carico e lo scarico e coordinarsi con i sistemi di fabbricazione. Ad esempio, i robot EFEM si integrano senza problemi con FOUP, porte di carico e allineatori, ottimizzati per un'operazione continua ad alte prestazioni. La selezione del robot appropriato dipende da diversi fattori di ingegneria, inclusi l'ambiente operativo, la dimensione del wafer e il tipo di portatore, il design dell'attrezzatura, le prestazioni richieste, la precisione di posizionamento e lo spazio di installazione disponibile.
Limiti e valutazione dell'automazione
L'automazione non è una soluzione universale che garantisca miglioramenti delle prestazioni in tutte le applicazioni. Un'applicazione documentata non dimostra miglioramenti universali delle prestazioni, poiché le prestazioni dipendono dall'integrazione specifica con l'attrezzatura di processo e dalle condizioni della fabbrica. I robot a 6 assi, ad esempio, offrono una versatilità eccezionale, ma richiedono anche programmazione e controllo del movimento più sofisticati, il che può aumentare la complessità del sistema e il tempo di integrazione.
Per valutare un'installazione, devono essere considerati indicatori come l'inquinamento, la ripetibilità, i tempi di trasferimento e la disponibilità in condizioni comparabili. La compatibilità con la sala pulita, misurata dalle classi ISO, è un fattore chiave. Nel 2024, i robot compatibili con le sale pulite ISO Classe 1 rappresentavano il 40,9% del mercato, evidenziando il controllo rigoroso dell'inquinamento nella produzione avanzata di semiconduttori. I sistemi robotici integrati hanno catturato il 50,5% della quota di mercato, poiché le fabbriche cercano una maggiore automazione ed efficienza delle prestazioni.
Il mercato globale dei robot di trasferimento dei wafer per semiconduttori ha raggiunto i 2,2 miliardi di dollari nel 2024 e si prevede che crescerà fino a circa 5,35 miliardi di dollari entro il 2034, avanzando a un CAGR del 9,3% tra il 2025 e il 2034. Questa crescita è guidata dalla crescente domanda globale di dispositivi elettronici, dalla miniaturizzazione e dai chip avanzati che aumentano la necessità di robot per gestire wafer più grandi con precisione. L'automazione della movimentazione dei wafer supporta rendimenti più elevati riducendo la rottura dei wafer e i difetti, influenzando direttamente l'efficienza e la qualità della produzione di semiconduttori.