Le problème que résout l'automatisation
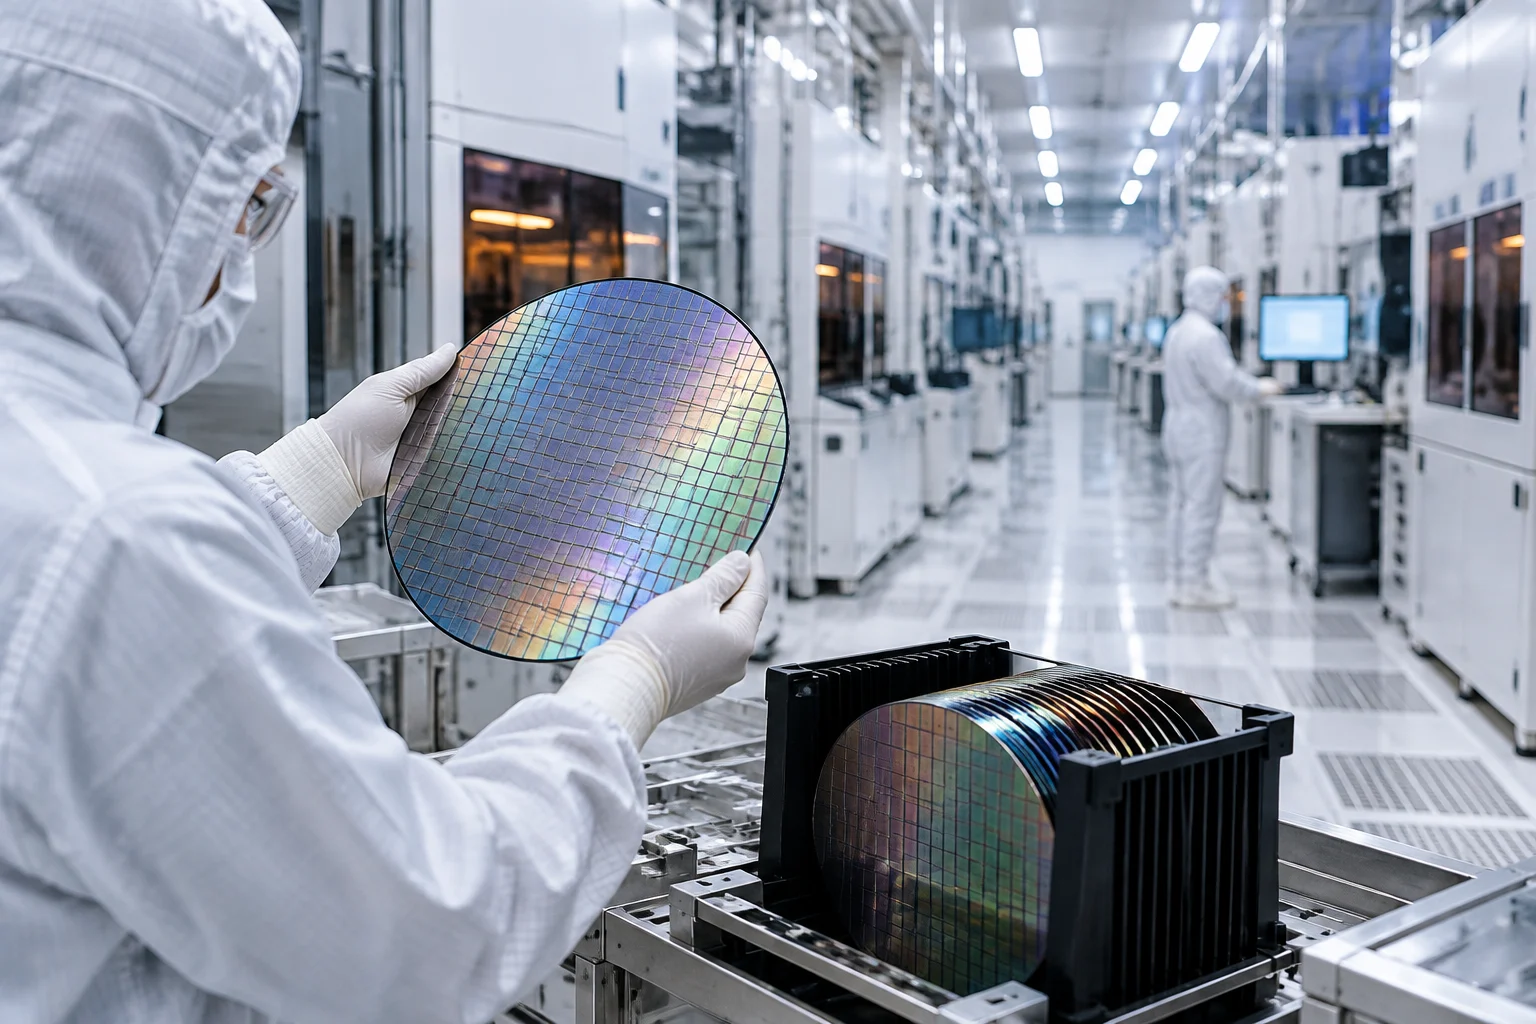
La fabrication de semi-conducteurs est le processus de fabrication le plus exigeant en termes de propreté et de contrôle environnemental. Elle est réalisée dans des environnements de salle blanche isolés où l'humidité, la température et la contamination par les particules sont surveillées et contrôlées dans des paramètres spécifiques. Certains processus nécessitent des environnements ultra-propres en raison de la taille submicronique des dispositifs semi-conducteurs modernes, où les particules contaminantes peuvent varier de moins de 10 nm à plus de 100 µm.
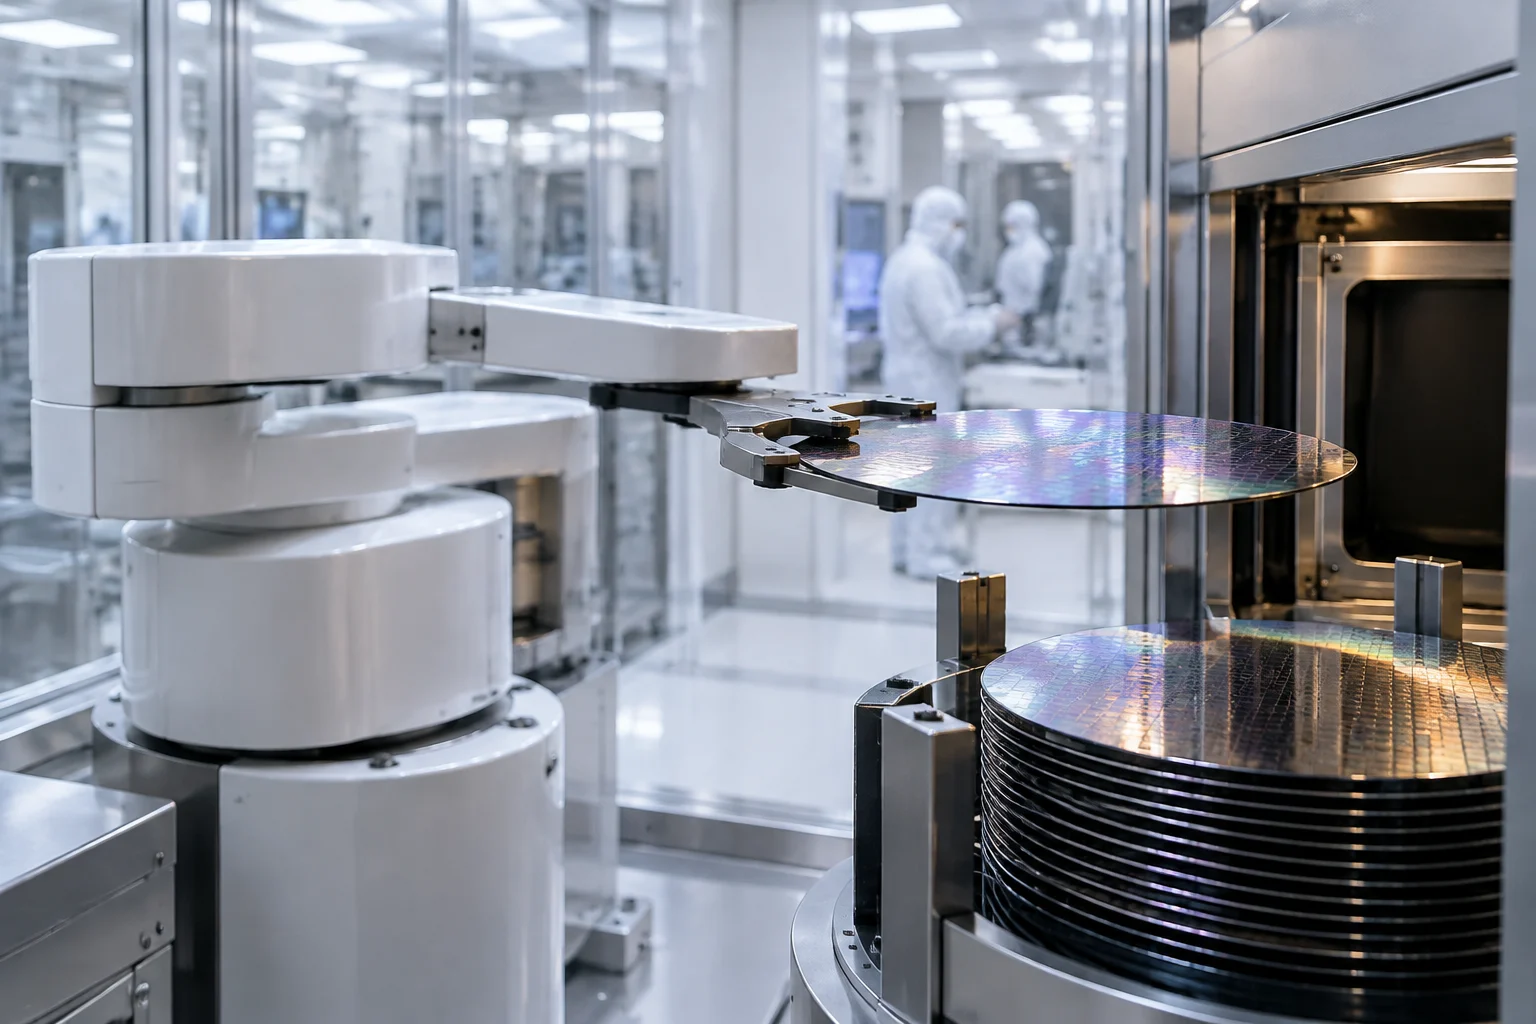
Maintenir ces conditions avec des opérateurs humains est difficile, et les systèmes d'automatisation avec des pièces mobiles sont également des sources de contamination. Une motivation principale pour les usines hautement automatisées est le remplacement des humains par des robots et d'autres systèmes d'automatisation dans les zones de salle blanche. Le défi technique principal est de minimiser le nombre de particules générées par les robots et de fournir une manipulation sans dommage des wafers et d'autres substrats.
Classification par environnement de fonctionnement
L'environnement de fonctionnement a la plus grande influence sur la conception, les matériaux et les performances d'un robot de manipulation de wafers. Les robots sont généralement classés en trois types principaux : robots EFEM pour les modules de front, robots de transfert sous vide et robots de manipulation atmosphérique. Chacun est conçu pour des conditions spécifiques au sein de la ligne de production.
Les robots EFEM fonctionnent dans la section de front à pression atmosphérique de l'équipement semi-conducteur. Ils transfèrent les wafers entre les ports de chargement, les aligneurs et les lecteurs OCR avant que les wafers n'entrent dans la chambre de processus. Ils sont le pont entre l'automatisation de l'usine et l'équipement de processus, optimisés pour une opération continue de haute performance. Les robots de transfert sous vide fonctionnent à l'intérieur des chambres de processus sous vide et des outils en grappe, où les wafers sont déplacés entre plusieurs modules de traitement sans exposition à la contamination atmosphérique. Ils sont conçus pour les systèmes PVD, CVD, gravure par plasma et équipements de métrologie sous vide.
Les robots de manipulation atmosphérique fonctionnent à l'extérieur des chambres à vide dans des environnements de salle blanche standard. Ils sont couramment utilisés pour l'inspection des wafers, le stockage, les tests et le transport entre les processus. Leur polyvalence les rend idéaux pour une large gamme d'applications de fabrication de semi-conducteurs et d'emballage avancé, y compris les stations de tampon et les manipulateurs de cassettes ouvertes.
Configuration des axes et flexibilité
Une autre méthode de classification importante est basée sur le nombre d'axes ou de degrés de liberté du robot. Le nombre d'axes détermine sa flexibilité, sa capacité de mouvement et l'espace de travail accessible. Les robots à 3 axes fournissent un mouvement linéaire et rotationnel de base adapté aux tâches de transfert relativement simples, offrant une conception mécanique compacte et un coût plus bas.
Les robots à 4 axes sont la configuration la plus couramment utilisée dans l'automatisation des semi-conducteurs. En ajoutant une flexibilité rotationnelle, ils offrent une meilleure accessibilité sans augmenter significativement la complexité du système. Ils sont le choix préféré dans les usines qui gèrent des exigences de performance moyennes à élevées, combinant une haute précision avec une mécanique plus simple. En 2024, les robots à 4 axes représentaient 30,2 % du marché des robots de transfert de wafers.
Les robots à 6 axes fournissent le plus haut niveau de flexibilité et peuvent atteindre des positions complexes depuis plusieurs orientations. Ils offrent une enveloppe de travail grande et la capacité d'éviter les obstacles, les rendant adaptés aux conceptions d'équipements personnalisées et aux plateformes de R&D. Cependant, ils nécessitent une programmation et un contrôle du mouvement plus sophistiqués que les configurations à moins d'axes.
Classification des robots de manipulation de wafers
Processus de sélection d'un robot basé sur l'environnement de fonctionnement et la configuration des axes.
-
1. Environnement de fonctionnement
EFEM, Vide ou Atmosphérique
-
2. Nombre d'axes (degrés de liberté)
3, 4 ou 6 axes
-
3. Exigences de propreté
Matériaux et lubrifiants adaptés
Schéma conceptuel basé sur les critères de classification standard.
Exigences de conception pour les salles blanches
Être adapté à la salle blanche n'est pas juste une étiquette, mais le résultat de décisions de conception spécifiques. Pour les robots atmosphériques, les matériaux sont choisis pour réduire la contamination par les particules de contact, de friction et de dégazage. Cela inclut l'acier inoxydable pour les pièces mobiles critiques, les alliages d'aluminium pour les composants structurels et les plastiques ou composites comme PEEK, PFA et PTFE pour les pièces qui se flexionnent ou entrent en contact avec les substrats.
Le train de transmission du robot est une source importante de particules pendant le mouvement. Les directives de conception incluent de maintenir toutes les pièces mobiles sous le substrat, de minimiser le nombre de pièces mobiles et d'évacuer les particules générées. L'utilisation de lubrifiants compatibles avec les salles blanches est recommandée, qui sont chimiquement stables, non toxiques et ont une faible pression de vapeur pour minimiser la génération de particules et le dégazage.
Pour les robots sous vide, les défis incluent la fourniture de la propreté spécifiée et l'intégrité du vide dans un outil en grappe sous vide. L'objectif principal est de minimiser l'utilisation de matériaux qui dégazent à ou au-dessus de la pression de vide spécifiée. Les barrières de vide dynamiques, qui transfèrent le mouvement de l'atmosphère au vide, utilisent des technologies telles que les transmissions magnétiques, les soufflets et les accouplements magnétiques. Le coût de ces barrières peut être significatif en fonction de la pression de vide spécifiée et du nombre d'axes de mouvement transférés au vide.
Intégration dans l'usine et contrôle des vibrations
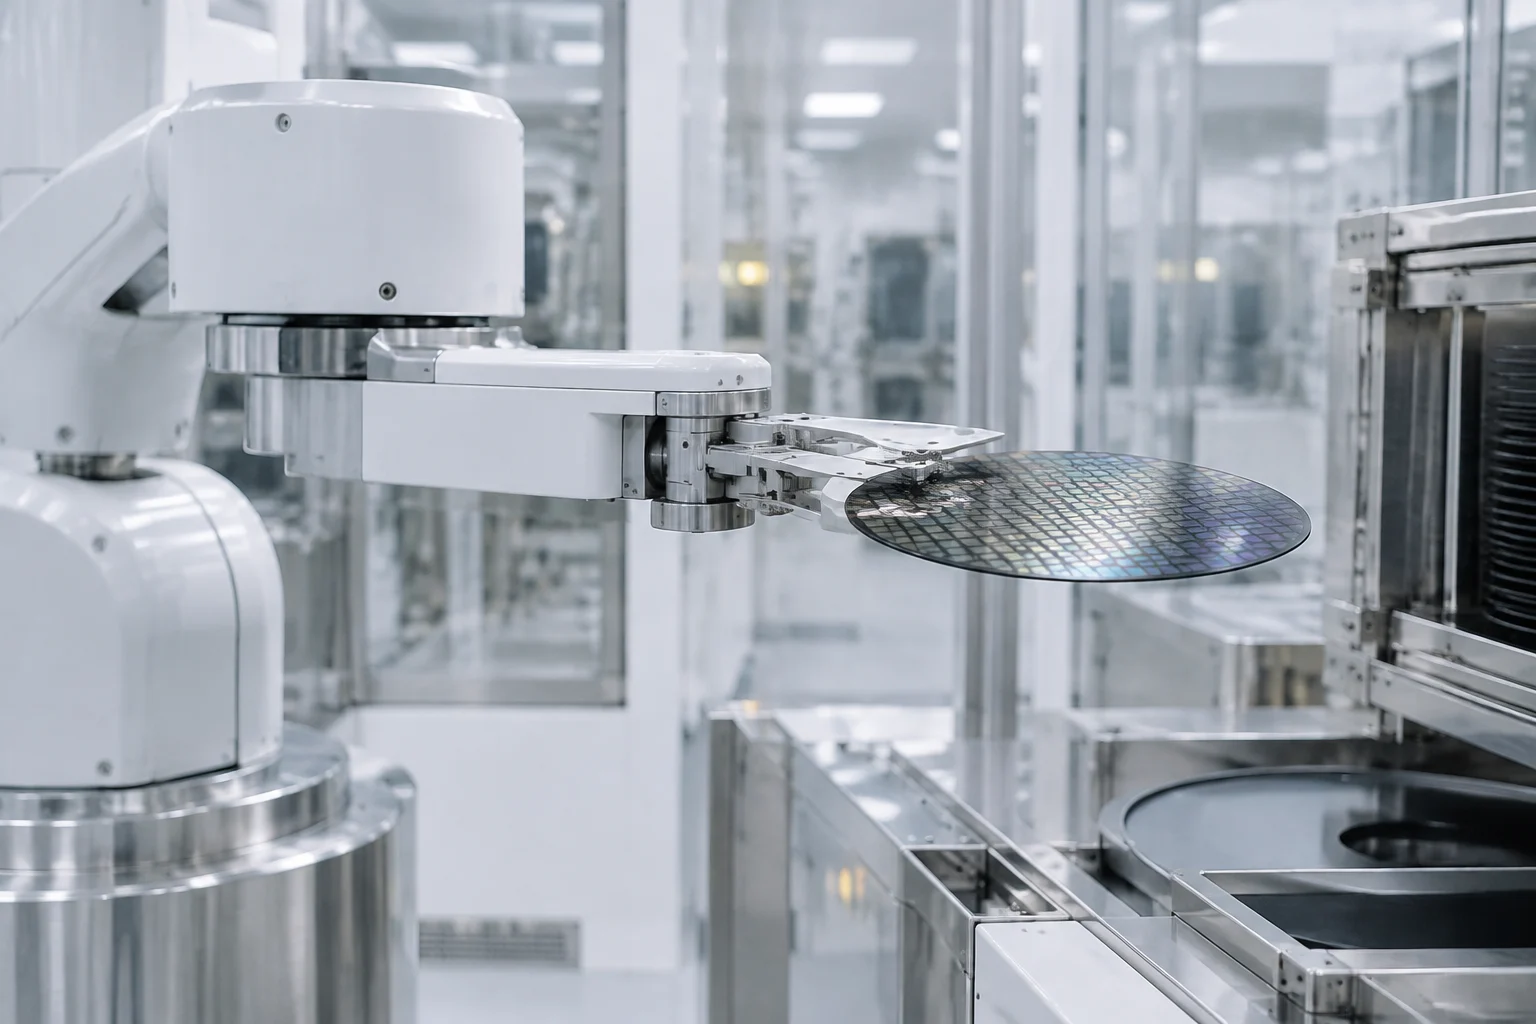
Le robot de manipulation de wafers sert de composant pivot du système de transfert de wafers, où sa vitesse opérationnelle et sa précision de mouvement exercent une influence directe à la fois sur les performances et la productivité du traitement des wafers. Avec l'avancement de la fabrication de semi-conducteurs vers des largeurs de ligne à l'échelle nanométrique et une performance accrue, les caractéristiques de rigidité variable des articulations flexibles dans les robots de manipulation de wafers sont devenues un défi critique.
Les systèmes de transfert de wafers doivent atteindre un mouvement de haute vitesse au niveau de la milliseconde et une précision de positionnement au niveau submicronique dans des environnements ultra-propres ou sous vide pour éviter la contamination du wafer ou les dommages mécaniques causés par la vibration. La vibration résiduelle et le comportement dynamique non linéaire restreignent sérieusement l'amélioration supplémentaire des performances du robot. L'identification de la rigidité dynamique des articulations flexibles est fondamentale pour garantir les performances de mouvement du système et atténuer significativement l'impact des variations de rigidité sur les vibrations du système.
L'intégration avec les systèmes de production est également cruciale. Les robots doivent interagir avec les équipements de processus, effectuer le chargement et le déchargement et se coordonner avec les systèmes de fabrication. Par exemple, les robots EFEM s'intègrent sans problème avec les FOUPs, les ports de chargement et les aligneurs, optimisés pour une opération continue de haute performance. Le choix du robot approprié dépend de plusieurs facteurs d'ingénierie, y compris l'environnement de fonctionnement, la taille du wafer et le type de support, la conception de l'équipement, les performances requises, la précision de positionnement et l'espace d'installation disponible.
Limites et évaluation de l'automatisation
L'automatisation n'est pas une solution universelle qui garantit des améliorations de performance dans toutes les applications. Une application documentée ne prouve pas des améliorations de performance universelles, car les performances dépendent de l'intégration spécifique avec l'équipement de processus et des conditions de l'usine. Les robots à 6 axes, par exemple, offrent une polyvalence exceptionnelle, mais nécessitent également une programmation et un contrôle du mouvement plus sophistiqués, ce qui peut augmenter la complexité du système et le temps d'intégration.
Pour évaluer une installation, des indicateurs tels que la contamination, la répétabilité, les temps de transfert et la disponibilité dans des conditions comparables doivent être considérés. La compatibilité avec la salle blanche, mesurée par les classes ISO, est un facteur clé. En 2024, les robots compatibles avec les salles blanches ISO Classe 1 représentaient 40,9 % du marché, soulignant le contrôle strict de la contamination dans la fabrication avancée de semi-conducteurs. Les systèmes robotiques intégrés ont capturé 50,5 % de la part de marché, car les usines recherchent une plus grande automatisation et une efficacité de performance.
Le marché mondial des robots de transfert de wafers pour semi-conducteurs a atteint 2,2 milliards de dollars en 2024 et devrait croître jusqu'à environ 5,35 milliards de dollars d'ici 2034, avançant à un TCAC de 9,3 % entre 2025 et 2034. Cette croissance est stimulée par la demande mondiale croissante de dispositifs électroniques, la miniaturisation et les puces avancées qui augmentent le besoin de robots pour manipuler des wafers plus grands avec précision. L'automatisation de la manipulation des wafers soutient des rendements plus élevés en réduisant la casse des wafers et les défauts, impactant directement l'efficacité et la qualité de la fabrication de semi-conducteurs.