El problema que resuelve la automatización
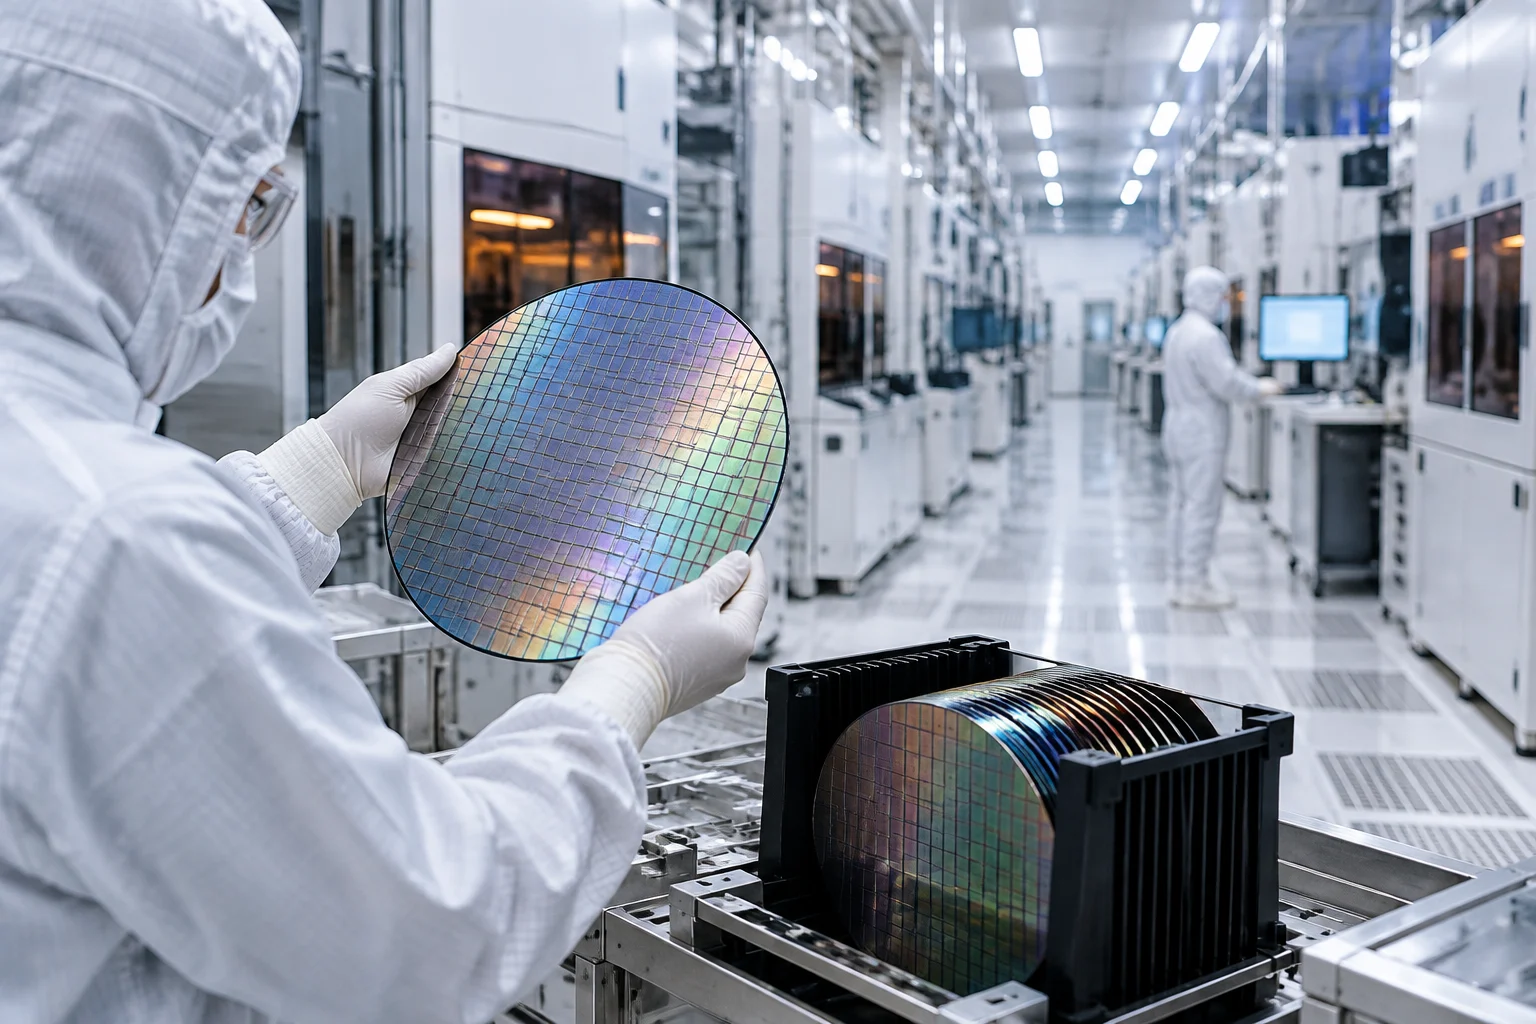
La fabricación de semiconductores es el proceso de manufactura más exigente en términos de limpieza y control ambiental. Se realiza en entornos de sala limpia aislados donde la humedad, la temperatura y la contaminación por partículas se monitorean y controlan dentro de parámetros específicos. Algunos procesos requieren entornos ultralimpios debido al tamaño submicrónico de los dispositivos semiconductores modernos, donde las partículas contaminantes pueden variar desde menos de 10 nm hasta más de 100 µm.
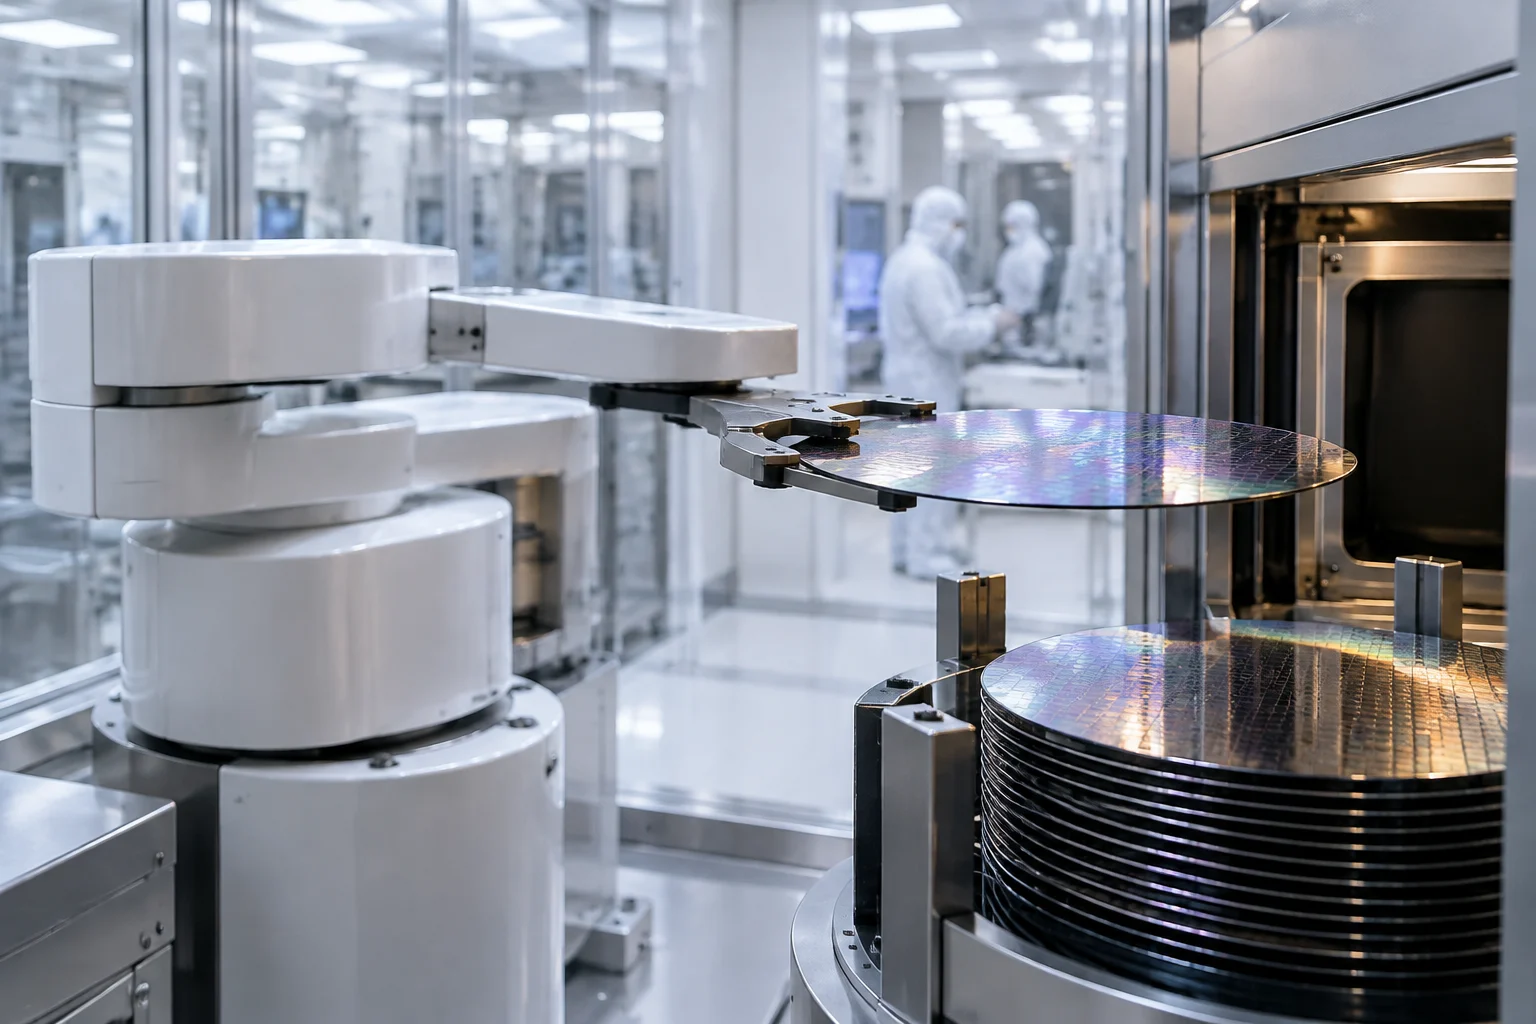
Mantener estas condiciones con operadores humanos es difícil, y los sistemas de automatización con partes móviles también son fuentes de contaminación. Una motivación principal para las fábricas altamente automatizadas es la sustitución de humanos por robots y otros sistemas de automatización en las áreas de sala limpia. El desafío técnico primario es minimizar el número de partículas generadas por los robots y proporcionar un manejo sin daños de las obleas y otros sustratos.
Clasificación por entorno de operación
El entorno de operación tiene la mayor influencia en el diseño, los materiales y el rendimiento de un robot de manipulación de obleas. Los robots se categorizan típicamente en tres tipos principales: robots EFEM para módulos de frente, robots de transferencia en vacío y robots de manipulación atmosférica. Cada uno está diseñado para condiciones específicas dentro de la línea de producción.
Los robots EFEM operan en la sección de frente a presión atmosférica del equipo semiconductor. Transfieren obleas entre puertos de carga, alineadores y lectores OCR antes de que las obleas entren en la cámara de proceso. Son el puente entre la automatización de la fábrica y el equipo de proceso, optimizados para una operación continua de alto rendimiento. Los robots de transferencia en vacío operan dentro de cámaras de proceso en vacío y herramientas de clúster, donde las obleas se mueven entre múltiples módulos de procesamiento sin exposición a contaminación atmosférica. Están diseñados para sistemas PVD, CVD, grabado por plasma y equipos de metrología en vacío.
Los robots de manipulación atmosférica operan fuera de las cámaras de vacío en entornos de sala limpia estándar. Se utilizan comúnmente para inspección de obleas, almacenamiento, pruebas y transporte entre procesos. Su versatilidad los hace ideales para una amplia gama de aplicaciones de fabricación de semiconductores y empaquetado avanzado, incluyendo estaciones de búfer y manejadores de casetes abiertos.
Configuración de ejes y flexibilidad
Otro método importante de clasificación se basa en el número de ejes o grados de libertad del robot. El número de ejes determina su flexibilidad, capacidad de movimiento y espacio de trabajo accesible. Los robots de 3 ejes proporcionan un movimiento lineal y rotacional básico adecuado para tareas de transferencia relativamente simples, ofreciendo un diseño mecánico compacto y un costo más bajo.
Los robots de 4 ejes son la configuración más comúnmente utilizada en la automatización de semiconductores. Al agregar flexibilidad rotacional, ofrecen una mayor accesibilidad sin aumentar significativamente la complejidad del sistema. Son la elección preferida en fábricas que manejan requisitos de rendimiento medio a alto, combinando alta precisión con mecánica más simple. En 2024, los robots de 4 ejes representaron el 30,2% del mercado de robots de transferencia de obleas.
Los robots de 6 ejes proporcionan el mayor nivel de flexibilidad y pueden alcanzar posiciones complejas desde múltiples orientaciones. Ofrecen una envolvente de trabajo grande y la capacidad de evitar obstáculos, siendo adecuados para diseños de equipos personalizados y plataformas de investigación y desarrollo. Sin embargo, requieren programación y control de movimiento más sofisticados que las configuraciones de menor número de ejes.
Requisitos de diseño para salas limpias
Que un robot sea apto para sala limpia no es solo una etiqueta, sino el resultado de decisiones de diseño específicas. Para los robots atmosféricos, se eligen materiales que reduzcan la contaminación por partículas de contacto, fricción y desgasificación. Esto incluye acero inoxidable para partes móviles críticas, aleaciones de aluminio para componentes estructurales y plásticos o compuestos como PEEK, PFA y PTFE para partes que se flexionan o hacen contacto con sustratos.
El tren de conducción del robot es una fuente importante de partículas durante el movimiento. Las pautas de diseño incluyen mantener todas las partes móviles por debajo del sustrato, minimizar el número de partes móviles y evacuar las partículas generadas. Se recomienda el uso de lubricantes compatibles con salas limpias, que son químicamente estables, no tóxicos y tienen baja presión de vapor para minimizar la generación de partículas y la desgasificación.
Para los robots de vacío, los desafíos incluyen la provisión de la limpieza especificada y la integridad del vacío en una herramienta de clúster en vacío. El objetivo principal es minimizar el uso de materiales que desgasifican a o por encima de la presión de vacío especificada. Las barreras de vacío dinámicas, que transfieren el movimiento de la atmósfera al vacío, utilizan tecnologías como transmisiones magnéticas, fuelles y acoplamientos magnéticos. El costo de estas barreras puede ser significativo dependiendo de la presión de vacío especificada y el número de ejes de movimiento transferidos al vacío.
Integración en la fábrica y control de vibraciones
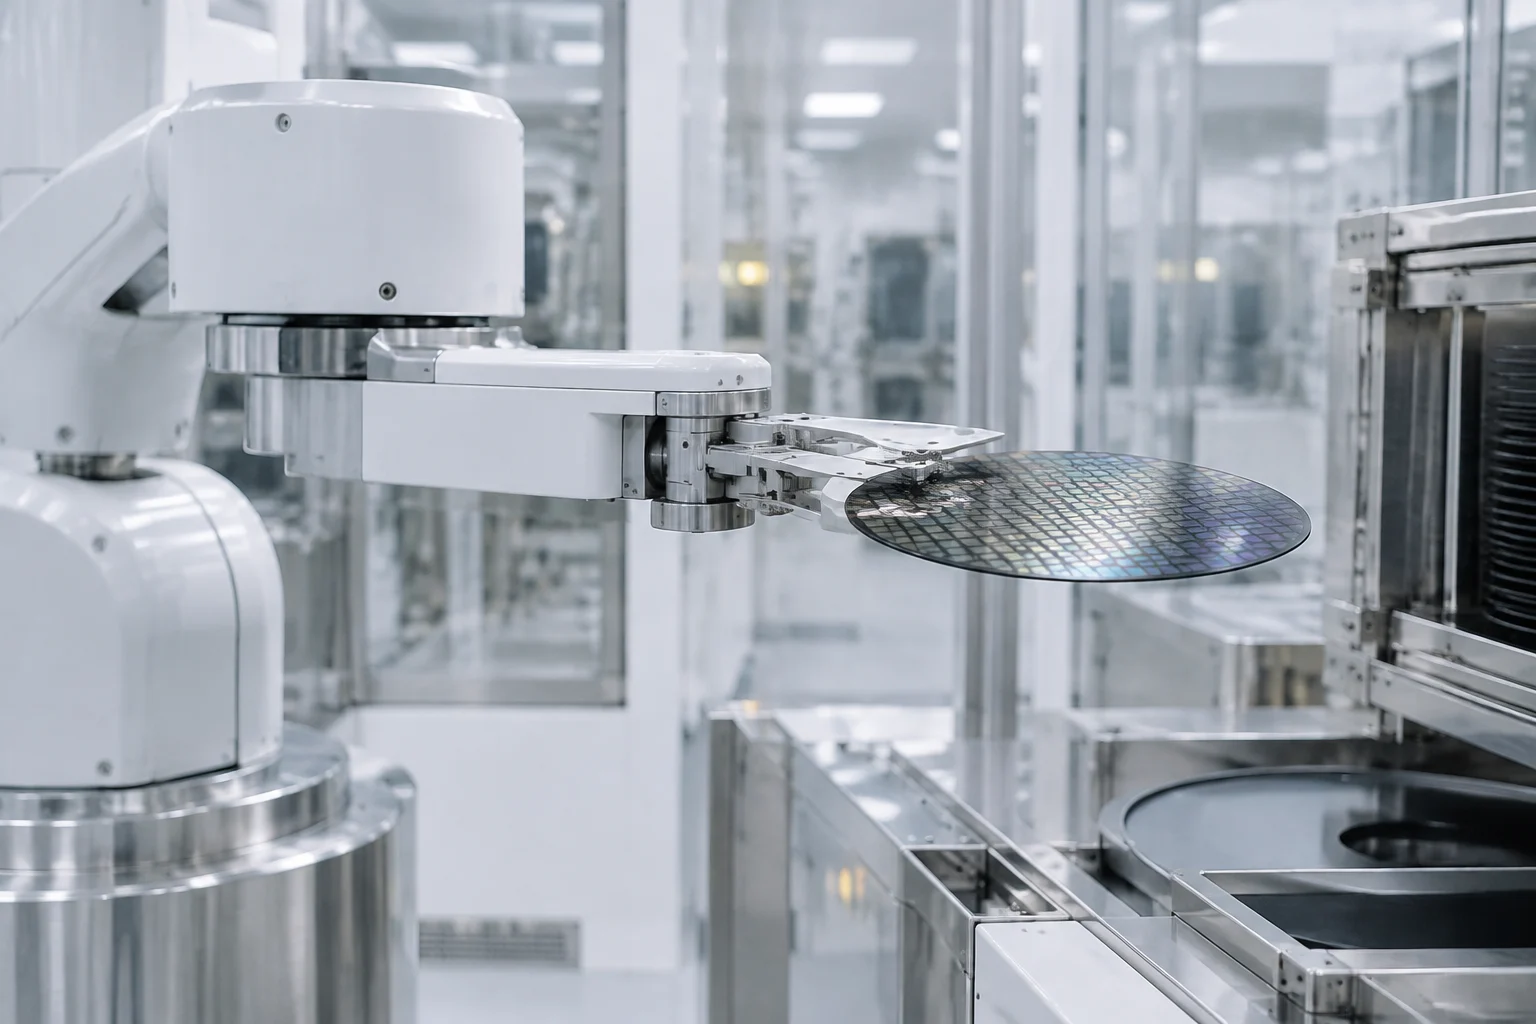
El robot de manipulación de obleas sirve como el componente pivotal del sistema de transferencia de obleas, donde su velocidad operativa y precisión de movimiento ejercen una influencia directa tanto en el rendimiento como en la productividad del procesamiento de obleas. Con el avance de la fabricación de semiconductores hacia anchos de línea a escala nanométrica y un rendimiento aumentado, las características de rigidez variable de las articulaciones flexibles en los robots de manipulación de obleas se han convertido en un desafío crítico.
Los sistemas de transferencia de obleas necesitan lograr un movimiento de alta velocidad a nivel de milisegundos y una precisión de posicionamiento a nivel submicrónico en entornos ultralimpios o de vacío para evitar la contaminación de la oblea o el daño mecánico causado por la vibración. La vibración residual y el comportamiento dinámico no lineal restringen seriamente la mejora adicional del rendimiento del robot. La identificación de la rigidez dinámica de las articulaciones flexibles es fundamental para garantizar el rendimiento de movimiento del sistema y mitigar significativamente el impacto de las variaciones de rigidez en las vibraciones del sistema.
La integración con los sistemas de producción también es crucial. Los robots deben interactuar con equipos de proceso, realizar la carga y descarga y coordinarse con los sistemas de fabricación. Por ejemplo, los robots EFEM se integran sin problemas con FOUPs, puertos de carga y alineadores, optimizados para una operación continua de alto rendimiento. La selección del robot adecuado depende de varios factores de ingeniería, incluyendo el entorno de operación, el tamaño de la oblea y el tipo de portador, el diseño del equipo, el rendimiento requerido, la precisión de posicionamiento y el espacio de instalación disponible.
Límites y evaluación de la automatización
La automatización no es una solución universal que garantice mejoras de rendimiento en todas las aplicaciones. Una aplicación documentada no prueba mejoras universales de rendimiento, ya que el rendimiento depende de la integración específica con el equipo de proceso y las condiciones de la fábrica. Los robots de 6 ejes, por ejemplo, ofrecen una versatilidad excepcional, pero también requieren programación y control de movimiento más sofisticados, lo que puede aumentar la complejidad del sistema y el tiempo de integración.
Para evaluar una instalación, se deben considerar indicadores como la contaminación, la repetibilidad, los tiempos de transferencia y la disponibilidad bajo condiciones comparables. La compatibilidad con la sala limpia, medida por clases ISO, es un factor clave. En 2024, los robots compatibles con salas limpias ISO Clase 1 representaron el 40,9% del mercado, destacando el control estricto de la contaminación en la fabricación de semiconductores avanzada. Los sistemas robóticos integrados capturaron el 50,5% de la cuota de mercado, ya que las fábricas buscan una mayor automatización y eficiencia de rendimiento.
El mercado global de robots de transferencia de obleas para semiconductores alcanzó los 2.200 millones de dólares en 2024 y se prevé que crezca hasta aproximadamente 5.350 millones de dólares para 2034, avanzando a una TAC de 9,3% entre 2025 y 2034. Este crecimiento está impulsado por la creciente demanda global de dispositivos electrónicos, la miniaturización y los chips avanzados que aumentan la necesidad de robots para manejar obleas más grandes con precisión. La automatización de la manipulación de obleas apoya rendimientos más altos reduciendo la rotura de obleas y los defectos, impactando directamente la eficiencia y la calidad de la fabricación de semiconductores.